stm32-uart*
数据通信的基本概念
由于数据通信的需要,根据设备之间的电气特性,传输速率,可靠性要求不同,于是就有了各种的通信类型,通信协议,常见的有:
- USART
- IIC
- SPI
- CAN
- USB
按通信方式分类:
1. 串行通信
- 基本特征是数据逐位顺序依次传输,优点是传输线少、布线成本低、灵活度高
等优点 - 用于近距离人机交互,特殊处理后也可以用于远距离
- 缺点就是传输速率低
2. 并行通信
- 数据各位可以通过多条线同时传输
- 传输速率高
- 成本高,
抗干扰能力差因而适用于短距离、高速率的通信
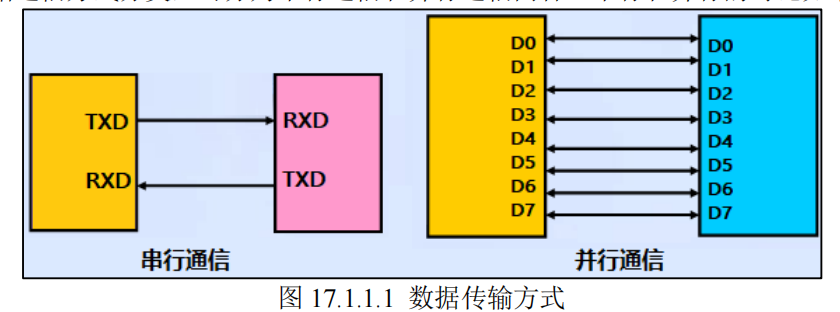
按数据传输方向分类
- 全双工
- 数据可以同时进行
双向传输,日常的打电话属于这种情形
- 半双工
- 指数据传输可以沿着两个方向,但是需要
分时进行,如对讲机
- 单工通信
- 指数据传输
仅能沿一个方向,不能实现反方向传输,如校园广播
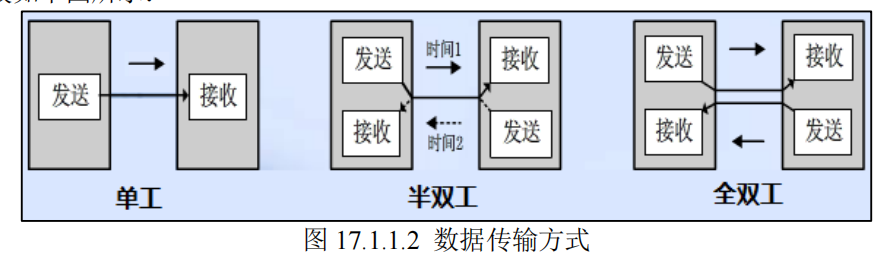
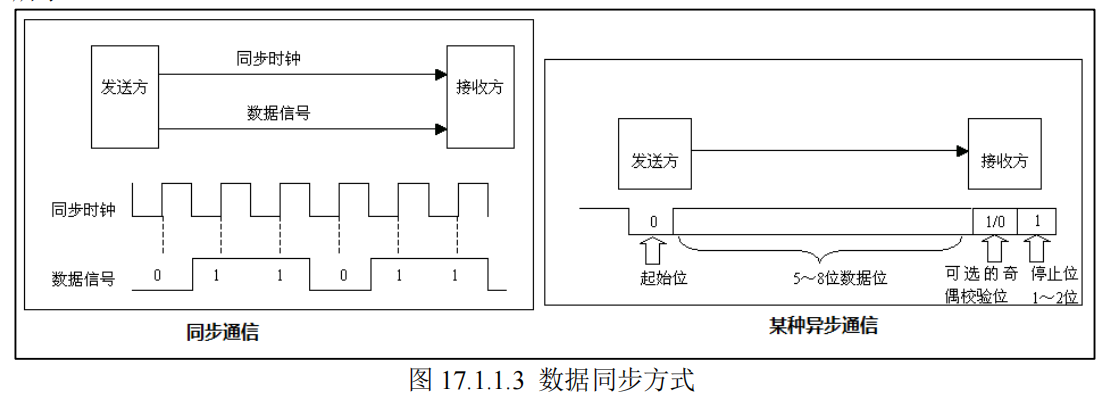
按数据同步方式分类
- 同步通信
- 要求通信双方共用
同一时钟信号,在总线上保持统一的时序和周期完成信息传输 - 优点:可以实现高速率、大容量的数据传输,以及点对多点传输。
- 缺点:要求发送时钟和接收时钟保持严格同步,收发双方时钟允许的误差较小,同时硬件复杂
- 异步通信
- 无需时钟信号
- 而是在数据信号中加入开始位和停止位等一些同步信号,以便使接收端能够正确地将每一个字符接收下来,某些通信中还需要双方约定传输速率
- 优点:没有时钟信号硬件简单,双方时钟可允许一定误差。
- 缺点:通信速率较低,只适用点对点传输
通信速率
通信速率(传输速率)指数据在信道中传输的速度,它分为两种:
- 传信率
- 每秒钟传输的信息量,即每秒钟传输的二进制位数,单位为
bit/s(即比特每秒),因而又称为比特率
- 每秒钟传输的信息量,即每秒钟传输的二进制位数,单位为
- 传码率
- 每秒钟传输的
码元个数,单位为Baud(即波特每秒),因而又称为波特率
- 每秒钟传输的
码元就是一位/多位bit进行编码,码元携带一定的比特信息
举个例子:波特率为 100 Baud,即每秒传输 100 个码元,如果码元采用十六进制编码(即M=2,代入上述式子),那么这时候的比特率就是 400 bit/s。如果码元采用二进制编码(即 M=2,代入上述式子),那么这时候的比特率就是 100 bit/s。
采用二进制的时候,波特率和比特率数值上相等
串口通信
串口通信是一种设备间常用的串行通信方式, 串口按位(bit)发送和接收字节
串口通信协议 是指规定了数据包的内容, 内容包含了
起始位主体数据校验位停止位
双方需要约定一致的数据包格式才能正常收发数据的有关规范, 所以是异步全双工串行通信
常用的串口通信协议:
- RS-232
- RS-422
- RS-485
串口通信的协议层
串口通信的数据包由发送设备的 TXD 接口传输到接收设备的 RXD 接口。
在串口通信的协议层中,规定了数据包的内容,它由起始位、主体数据、校验位以及停止位组成,通讯双方的数据包格式要约定一致才能正常收发数据
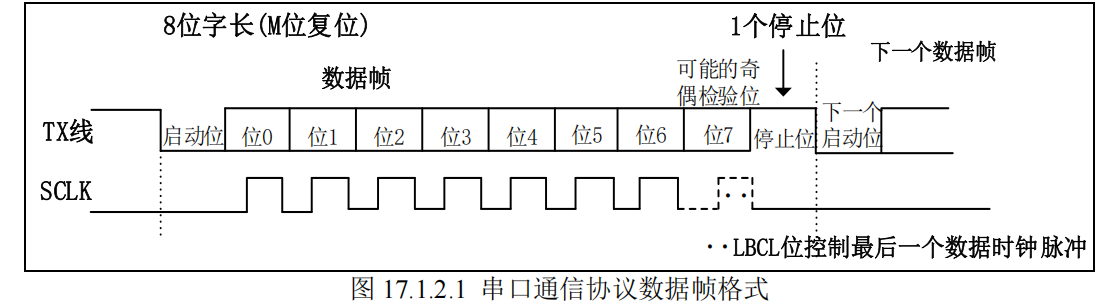
串口通信协议数据包组成可以分为波特率和数据帧格式两部分
波特率
串口异步通信,异步通信是不需要时钟信号的。
波特率表示每秒钟传送的码元符号的个数,所以它决定了数据帧里面每一个位的时间长度。两个要通信的设备的波特率一定要设置相同,我们常见的波特率是 4800、9600、115200 等
数据帧格式
- 起始位和停止位
起始位是由一个逻辑 0 的数据位表示,数据帧的停止位可以是 0.5、1、1.5 或 2 个逻辑 1 的数据位表示- 双方约定一致即可
- 有效数据位
- 这就是我们真正需要的数据,有效数据位通常会
被约定为 5、6、7 或者8 个位长。有效数据位是低位(LSB)在前,高位(MSB)在后
- 校验位
- 可以认为是一个特殊的数据位。校验位一般用来判断接收的数据位有无错误,检验
方法有:奇检验、偶检验、0 检验、1 检验以及无检验
这些串口uart通信协议,uart这个外设硬件已经替你实现了,如果你用gpio来模拟uart通信协议,才需要自己编写串口协议的逻辑
stm32 uart
串口资源
F1 的串口分为两种:
- USART(即通用
同步异步收发器) - UART(即通用
异步收发器)。
UART 是在 USART 基础上裁剪掉了同步通信功能,只剩下异步通信功能。简单区分同步和异步就是看通信时需不需要对外提供时钟输出,我们平时用串口通信基本都是异步通信。
ZET6 最多可提供 5 路串口
- 3 个 USART
- 2 个 UART
其中 USART1 的时钟源来于 APB2 时钟,其最大频率为 72MHz,其他 4 个串口的时钟源可以来于 APB1 时钟,其最大频率为 36MHz。
STM32 的串口输出的是 TTL 电平信号
框图
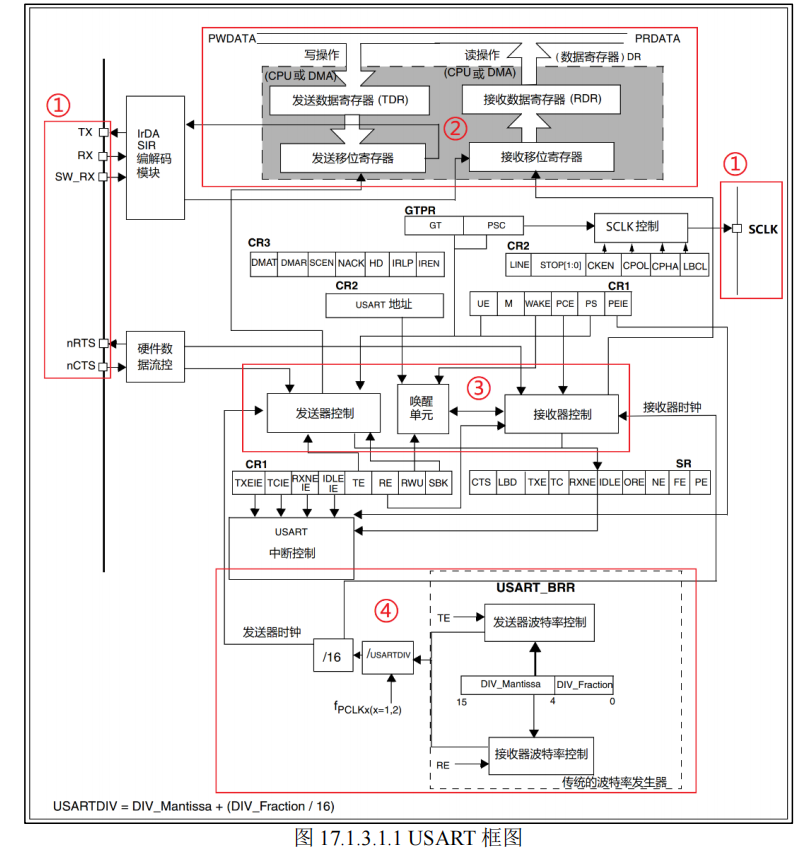
第一部分 USART 信号引脚
TX:发送数据输出引脚RX:接收数据输入引脚- SCLK:发送器时钟输出,适用于同步传输
- SW_RX:数据接收引脚,属于内部引脚,用于智能卡模式
- IrDA_RDI:IrDA 模式下的数据输入
- IrDA_TDO:IrDA 模式下的数据输出
nRTS:(0 == RX ready) 请求发送,若是低电平,表示 USART 准备好接收数据nCTS:(1 == 通知发送者,这个发完就不发了)清除发送,若是高电平,在当前数据传输结束时阻断下一次的数据发送
第二部分 数据寄存器
USART_DR 这一块,包含了已发送或接收到的数据, 它本身就是两个寄存器组成的
左边的寄存器,给发送用的(TDR),右边的寄存器给接收用的(RDR)
TDR/RDR 提供了
内部总线和输出/入移位寄存器之间的并行接口
当进行数据发送操作时,往 USART_DR 中写入数据会自动存储在 TDR内;
当进行读取操作时,向 USART_DR 读取数据会自动提取 RDR 数据
第三部分 控制器
USART 有专门控制发送的发送器,控制接收的接收器,还有唤醒单元、中断控制等等
第四部分 时钟与波特率
这部分的主要功能就是为 USART 提供时钟以及配置波特率
(由此可见,即便他不依赖CLK线同步,但是工作肯定也是需要时钟的)
二进制系统中,波特率与波特率的数值相等,所以我们今后在把串口波特率理解为每秒钟传输的二进制位数
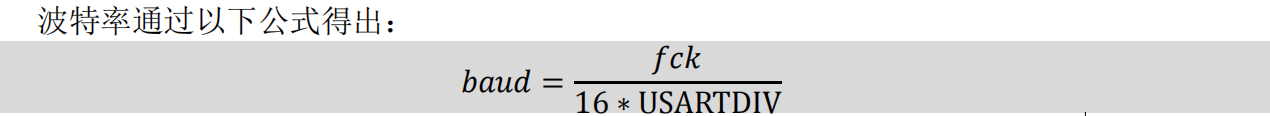
fck 是给串口的时钟
- USART2\3\3\4\5 的时钟源为 PCLK1
- USART1 的时钟源为 PCLK2
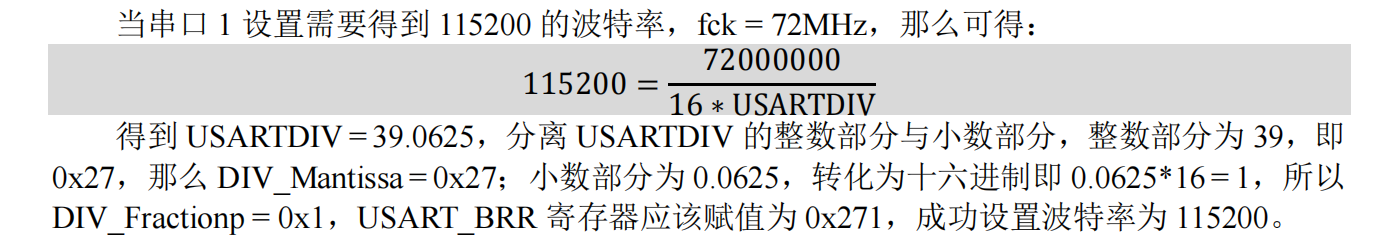
因此,这样就可以计算如何设置串口的波特率所需的参数了
寄存器
所以,寄存器的配置过程,说白了,就是根据你的协议需要(比如要不要校验位等),在寄存器里面配置具体的协议细节。
手册中的配置步骤:
通过在 USART_CR1 寄存器上置位
UE 位来激活USART。编程 USART_CR1 的 M 位来
定义字长。在 USART_CR2 中编程
停止位的位数。如果采用多缓冲器通信,配置 USART_CR3 中的 DMA 使能位(DMAT)。按多缓冲器通信中的描述配置 DMA 寄存器。
利用 USART_BRR 寄存器选择要求的
波特率。设置 USART_CR1 中的 TE 位,发送一个
空闲帧作为第一次数据发送。把要发送的数据写进 USART_DR 寄存器(此动作清除 TXE 位)。在只有一个缓冲器的情况下,对每个待发送的数据重复步骤 7。
在 USART_DR 寄存器中写入最后一个数据字后,要等待 TC=1,它表示最后一个数据帧的传输结束。(这个就是串口驱动的发送方法内部需要实现的逻辑了)
当需要关闭 USART 或需要进入停机模式之前,需要确认传输结束,避免破坏最后一次传输 (这个就是串口驱动的关闭方法内部需要实现的逻辑了)
CR
很有意思的是,串口复位的控制寄存器,居然是定义在RCC的寄存器里面的。
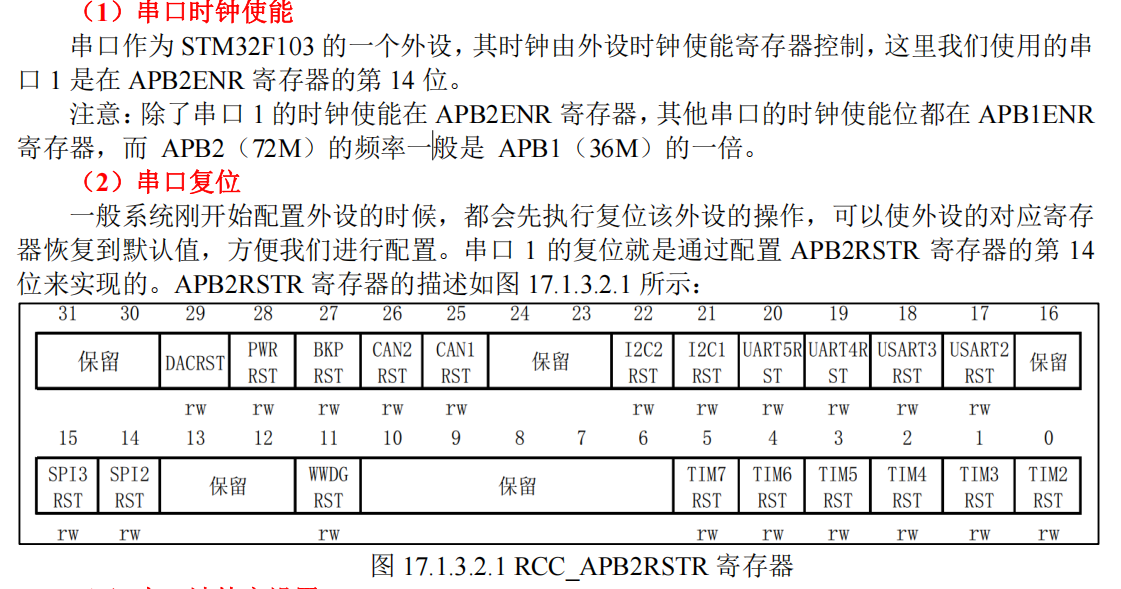
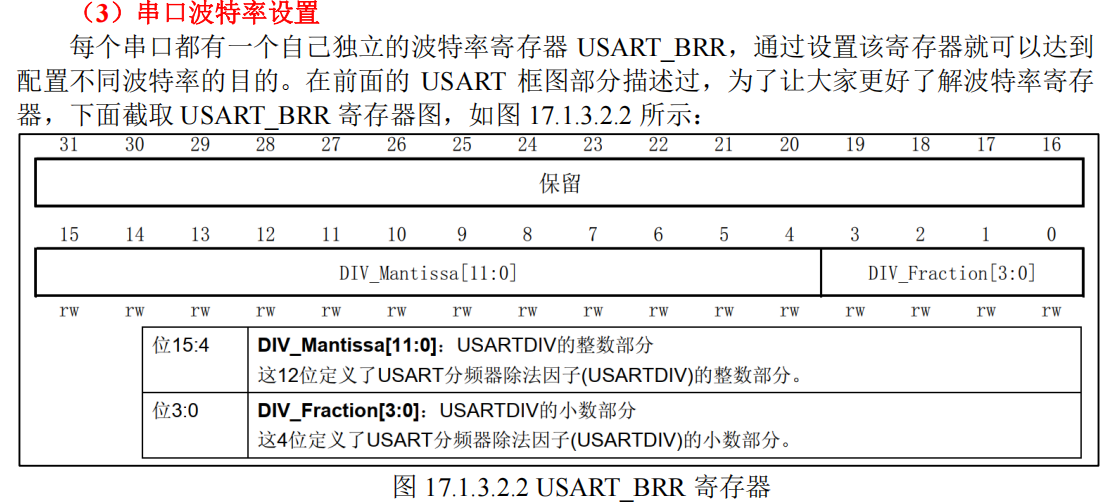
TE 为发送使能位,设置为 1,将开启串口的发送功能。
RE 为接收使能位,用法同 TE
TXIE 为发送缓冲区空中断使能位,置1,当 USART_SR 中的
TXE位为1 时,将产生串口中断。TCIE 为发送完成中断使能位,置1,当 USART_SR 中的
TC位为 1 时,将产生串口中断RXNEIE 为接收缓冲区非空中断使能,置1,当 USART_SR中的
ORE或者RXNE位为 1 时,将产生串口中断
TXIE 触发的核心是 “发送缓冲区空,可写新数据”,用于持续发送; |
DR
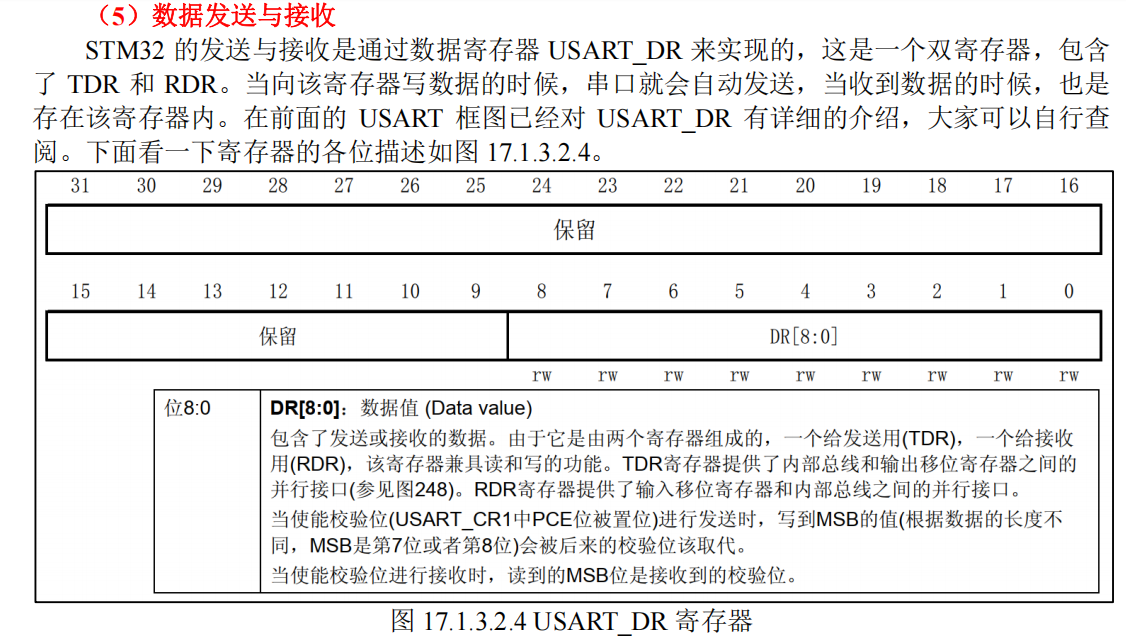
当向该寄存器写数据的时候,串口就会自动发送,
当收到数据的时候,也是存在该寄存器内
SR
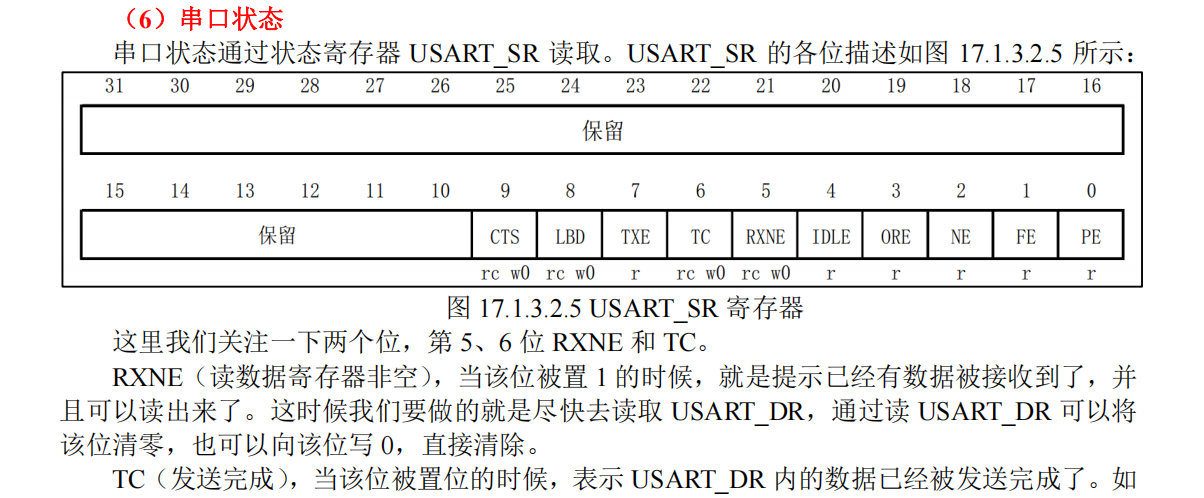
RXNE(读数据寄存器非空),当该位被置 1 的时候,就是提示已经有数据被接收到了,并且可以读出来了。这时候我们要做的就是(尽快去读取 USART_DR)(接收中断的标志),通过读 USART_DR 可以将该位清零,也可以向该位写 0,直接清除
TC(发送完成),当该位被置位的时候,表示 USART_DR 内的数据已经被发送完成了
也有两种清零方式:
1)读 USART_SR,写 USART_DR。
2)直接向该位写 0
实验
这个实验也比较简单,上面的uart模块内部框图+寄存器,以及中断触发方式弄懂之后,HAL已经为我们编写好了uart的串口驱动。
实验:uart1定时发送数据,若收到数据,就立刻把收到的数据返回发送出去。
一次接收,一次发送,就是一个字节嘛
老规矩:
涉及外设:
- uart1
- NVIC
- AFIO
- gpio(复用)
usart_init()
void usart_init(uint32_t baudrate) |
可以看到:
- 使能gpio引脚时钟
- 使能串口时钟
- 配置io复用(hal里面使能afio时钟)
- 配置NVIC(使能串口中断响应,优先级)
- 配置uart外设(接收,发送中断都打开了)
核心看一下,他是如何实现,uart发送数据,uart接收数据
1. uart发送数据。
直接发送
先看printf(), 底层调用的是fputc
/* MDK下需要重定义fputc函数, printf函数最终会通过调用fputc输出字符串到串口 */ |
可以看到,是直接写的数据寄存器,没有走发送完成中断来实现持续发送
发送本地内存中的数据
可以看到,main.c中,如果收到了一组完整的数据,程序会把他发送出去
//main.c |
可以看到,这个方法本身也是一个阻塞方式进行发送的,不是非阻塞方式。底层还是不停的写数据寄存器
/** |
而他的下面有一个非阻塞的方式进行发送。(这个是非阻塞发送一整个字符串)
/** |
可以看到,这边实际上就是,制定好他要发送的内存起始地址和字节数,然后__HAL_UART_ENABLE_IT打开发送中断,这样,一旦发送是空的就直接开始拷贝发送了,就实现了非阻塞发送。
可以看到,在hal的uart1的中断处理函数里面:
/* UART in mode Transmitter ------------------------------------------------*/ |
可以看到,下面这个就是在开启了非阻塞发送后,每次进入发送空中断后执行的内容,每次写一个字节的函数。
static HAL_StatusTypeDef UART_Transmit_IT(UART_HandleTypeDef *huart) |
2. uart 接收
所以,根据上面对发送的分析,有用中断的非阻塞,和不用中断的阻塞方式
下面接收,更是直接在usart_init()里面,开启了非阻塞接收。
/* 该函数会开启接收中断:标志位UART_IT_RXNE,并且设置接收缓冲以及接收缓冲接收最大数据量 */ |
下面来仔细剖析一下,他这个非阻塞接收的实现。
HAL_UART_Receive_IT()
HAL_StatusTypeDef HAL_UART_Receive_IT(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size) |
可以看到核心就两件事,
- 指定一个接收缓冲区内存的起始地址 = huart->pRxBuffPtr
- 记录下要接收的字节数(缓冲区的长度)= huart->RxXferCount
- 打开接收区空中断
这样之后,收到一个字节,就会触发一次接收中断,进入HAL_UART_IRQHandler
void HAL_UART_IRQHandler(UART_HandleTypeDef *huart) |
UART_Receive_IT来处理这个接收到的字节
static HAL_StatusTypeDef UART_Receive_IT(UART_HandleTypeDef *huart) |
所以,进行一次非阻塞接收,就会一直开始接收,知道收满整个缓冲区为止。
HAL_UART_Receive_IT(&g_uart1_handle, (uint8_t *)g_rx_buffer, RXBUFFERSIZE); |
注意,当每次接收一个字节,发现收完了之后,会调用一个回调函数:HAL_UART_RxCpltCallback
这是个若定义,我们重新实现这个针对这个收满的缓冲区g_rx_buffer的回调函数。这些实际上,就是些字符串判断+处理了。没什么好说的。
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart) |
每次进入这个回调函数,说明这个缓冲区已经收满了,并且接收中断也关了,这个时候,就再执行一次HAL_UART_Receive_IT(),再次开启下一轮的非阻塞接收。
这样就实现了,不停的对接收的字符串,进行处理。
然后主进程里面判断一下,上次接收的字符串如果符合要求,就发送字符串(里面是阻塞发送)