imx6ull linux内核

linux内核编译

编译

着重看一下Makefile,了解linux内核的编译流程

和uboot一样,NXP原厂会下载linux社区的最新版本,然后移植到IMX的cpu上,然后我们再下载NXP的内核,移植到我们自己的开发板子上。

编译linux需要安装这个库

sudo apt-get install lzop

编译指令为

#!/bin/sh
make ARCH=arm CROSS_COMPILE=arm-linux-gnueabihf- distclean
make ARCH=arm CROSS_COMPILE=arm-linux-gnueabihf- imx_v7_defconfig
make ARCH=arm CROSS_COMPILE=arm-linux-gnueabihf- menuconfig
make ARCH=arm CROSS_COMPILE=arm-linux-gnueabihf- all -j16

但是实际编译运行后,报错

CALL    scripts/checksyscalls.sh
HOSTLD scripts/genksyms/genksyms
HOSTLD scripts/dtc/dtc
/usr/bin/ld: scripts/dtc/dtc-parser.tab.o:(.bss+0x50): multiple definition of `yylloc'; scripts/dtc/dtc-lexer.lex.o:(.bss+0x0): first defined here
collect2: error: ld returned 1 exit status
make[2]: *** [scripts/Makefile.host:100:scripts/dtc/dtc] 错误 1
make[1]: *** [scripts/Makefile.build:403:scripts/dtc] 错误 2
make[1]: *** 正在等待未完成的任务....
HOSTLD scripts/mod/modpost
make: *** [Makefile:555:scripts] 错误 2
make: *** 正在等待未完成的任务....

会出现重复定义,原因是因为编译工具gcc版本更新了,新版本的编译工具不支持合并变量,导致重复声明。解决办法就是手动添加编译参数

make KCFLAGS="-fcommon" HOSTCFLAGS="-fcommon"

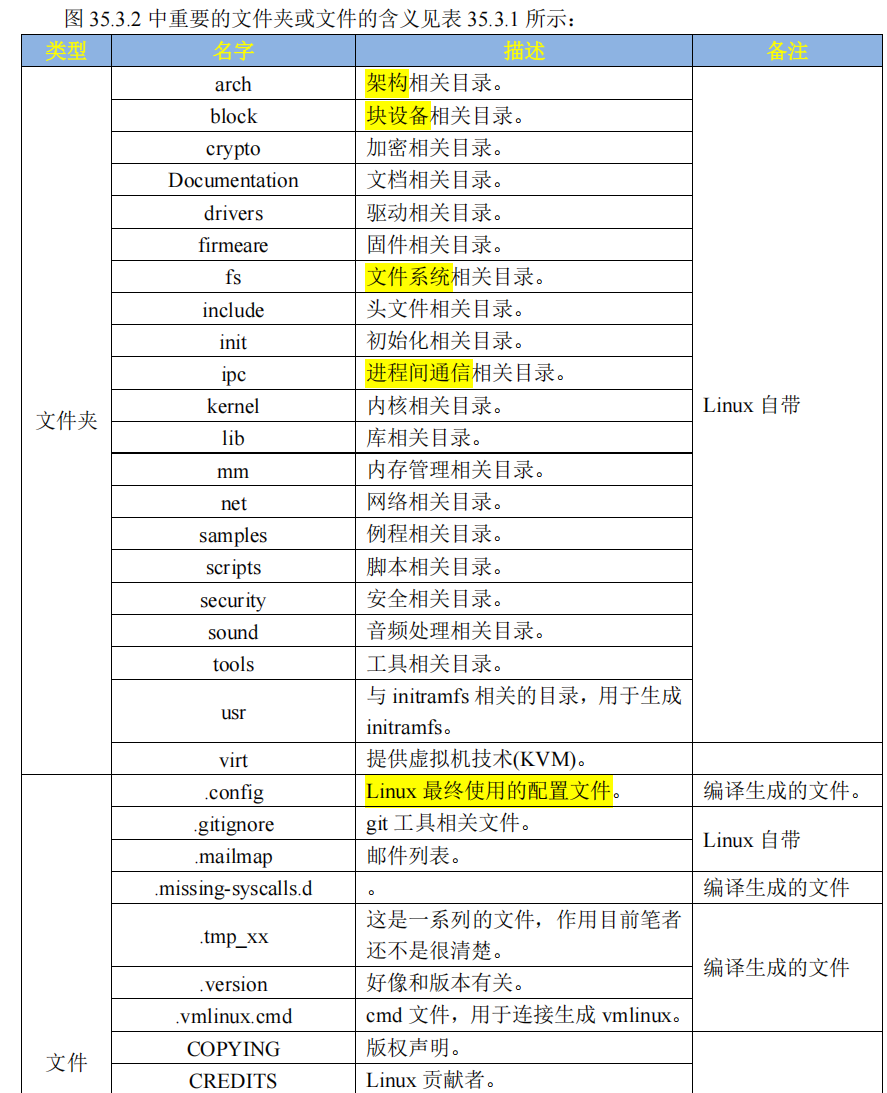
目录结构

alt text
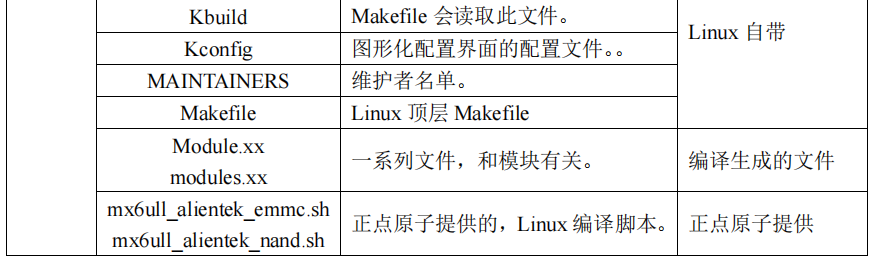
alt text
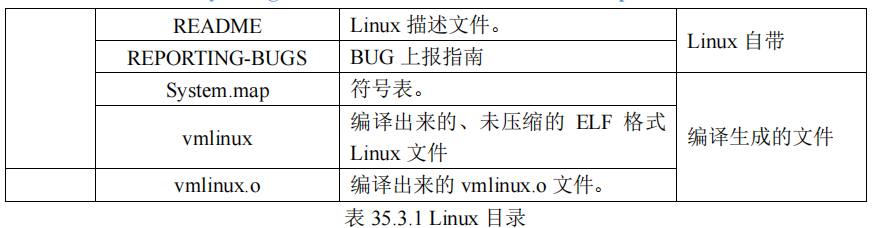
alt text

我们真正要关心的文件夹是

  • arch/
    • 架构相关,比如arm, arm64, x86等架构
arch/
arm/
boot/
zImage
bootp
...
dts/ //这个目录是不同平台的设备树文件
imx6ull-alientek-emmc.dts
imx6ull-alientek-nand.dts
...
common/
configs/ //这个目录是不同平台的默认配置文件:xxx_defconfig
imx_alientek_emmc_defconfig
imx_v7_defconfig //这个就是针对我们开发板的默认配置文件
.....
...
arm64/
x86/
...

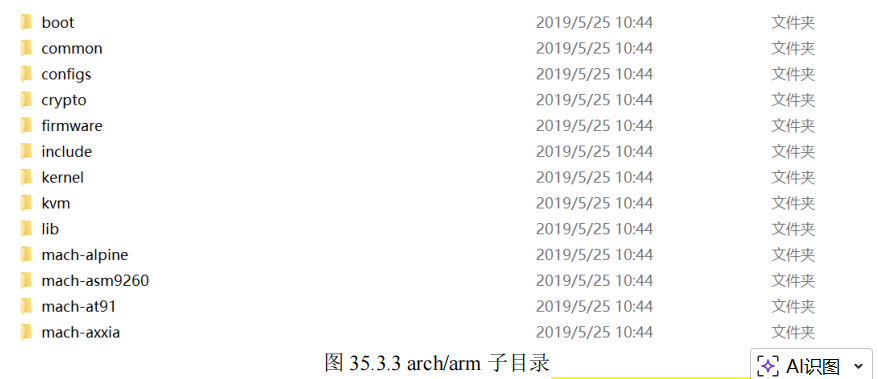
以arch/arm架构为例,针对这个架构,有
alt text

这些子目录,用于

  • 系统引导
  • 系统调用
  • 动态调频
  • 主频设置等
  • arch
    • arm/
      • boot/
        • zImage
        • Image
    • arm64/
    • x86/

arch/arm/boot目录会保存编译出来的Image,zImage镜像文件,zImage就是我们需要的linux镜像文件


此外还有

  • block/
    • block/是linux下块设备目录。比如SD卡,EMMC,NAND,硬盘这些存储设备,都是块设备。
    • 该目录下存放管理块设备的相关文件
  • crypto
    • 加密文件,比如crc,crc32,md4,md5,hash这些加密算法
  • Documentation
    • 相关文档,了解linux某个功能模块/驱动框架的功能,可以在里面查找
  • drivers/
    • 驱动目录文件,学习重点
  • firmware/
    • 存放固件
  • fs/
    • 存放文件系统,比如:
      • ext2
      • ext4
      • f2fs
  • include/
    • 头文件目录
  • init/
    • 存放linux内核启动的时候初始化代码
  • ipc/
    • 进程间通信
  • kernel/
    • 内核代码
  • lib/
    • 公用的库函数
  • mm/
    • 内存管理相关代码
  • net/
    • 网络相关代码
  • samples/
    • 示例代码
  • scripts/
    • 脚本目录,linux编译用到的脚本文件
  • security/
    • 安全相关文件
  • sound/
    • 音频相关驱动文件,音频驱动没有放到drivers中,单独一个目录
  • tools/
    • 编译时的工具
  • usr/
    • 存放和inittramfs有关代码
  • virt/
    • 虚拟机相关文件
  • .config
    • 和uboot一样,.config保存linux最终的配置信息。编译linux会读取这个文件,根据这个配置来选择编译哪些模块功能
  • Kbuild
    • 一些Makefile会读取这个文件
  • Kconfig
    • 图形化配置界面的配置文件
  • Makefile
    • 顶层Makefile文件
  • README
    • 介绍如何编译linux源码,以及目录的信息

Makefile分析

Makefile和uboot的Makefile几乎差不多

版本号

定义一些变量,表示linux内核版本号:

  • 4.1.15

MAKEFLAGS变量

老样子,不停的加入当前目录

MAKEFLAGS += -rR --include-dir=$(CURDIR)

命令输出

和uboot一样

make V=1 //完整命令
make V=0 //简短命令

静默输出

和uboot一样

make -s //静默编译,不打印任何信息

输出目录

make O=dir  //指定编译产生的过程文件输出到指定目录

代码检查

make C=1 //使能代码检查,检查哪些需要重新编译的文件
make C=2 //检查所有源码文件

模块编译

和uboot一样,

make M=dir  //单独编译某个模块

设置目标架构,交叉编译器

同uboot

ARCH = XXX
CROSS_COMPILE = XXX

调用scripts/Kbuild.include

同uboot, 使用这个文件来导入一些变量

comma :=
quote :=
...//等等

交叉编译工具链变量设置

同uboot

头文件路径变量

顶层Makefile定义了两个变量保存头文件路径:

  • USERINCLUDE
    • UAPI相关的头文件路径
  • LINUXINCLUDE
    • linux内核源码的头文件路径

展开后为:

USERINCLUDE := \
-I./arch/arm/include/uapi \
-Iarch/arm/include/generated/uapi \
-I./include/uapi \
-Iinclude/generated/uapi \
-include ./include/linux/kconfig.h
LINUXINCLUDE := \
-I./arch/arm/include \
-Iarch/arm/include/generated/uapi \
-Iarch/arm/include/generated \
-Iinclude \
-I./arch/arm/include/uapi \
-Iarch/arm/include/generated/uapi \
-I./include/uapi \
-Iinclude/generated/uapi \
-include ./include/linux/kconfig.h

导出变量

同uboot,顶层的Makefile也会导出很多变量给子Makefile使用。
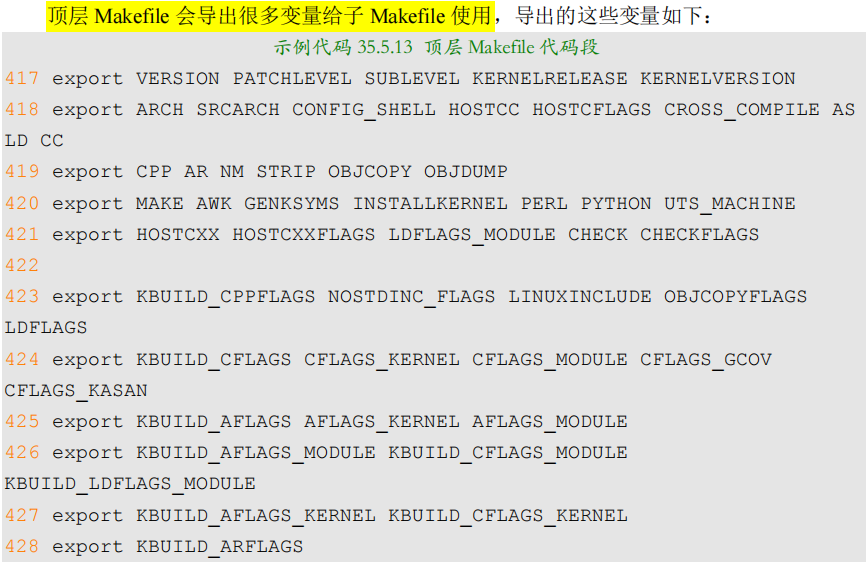
alt text

以上都和uboot类似,准备环境变量,导出变量,准备编译环境


make xxx_defconfig 过程

这里开始配置linux内核,和uboot类似,都是设置定义变量:

  • config-targets
    • =1
  • mixed-targets
    • =0
  • dot-config
    • =1

然后引用 arch/arm/Makefile 这个文件

zImage, uImage这些文件,都是由arch/arm/Makefile生成的。

最终命令展开就是:

@make -f ./scripts/Makefile.build obj=scripts/kconfig xxx_defconfig

总结,make xxx_defconfig来进行配置linux,最终依赖的时 scripts/Makefile.build 来实现的

Makefile.build 分析

前面得知,,“make xxx_defconfig“配置 Linux 的时候如下两行命令会执行脚本scripts/Makefile.build

@make -f ./scripts/Makefile.build obj=scripts/basic
@make -f ./scripts/Makefile.build obj=scripts/kconfig xxx_defconfig

这一块比较复杂,后面有时间再分析,总之

make xxx_defconfig之后,会在linux kernel 根目录下生成 .config文件。

make过程

前面我们用make xxx_defconfig配置好linux内核后,就开始用make 或者make all进行编译了。
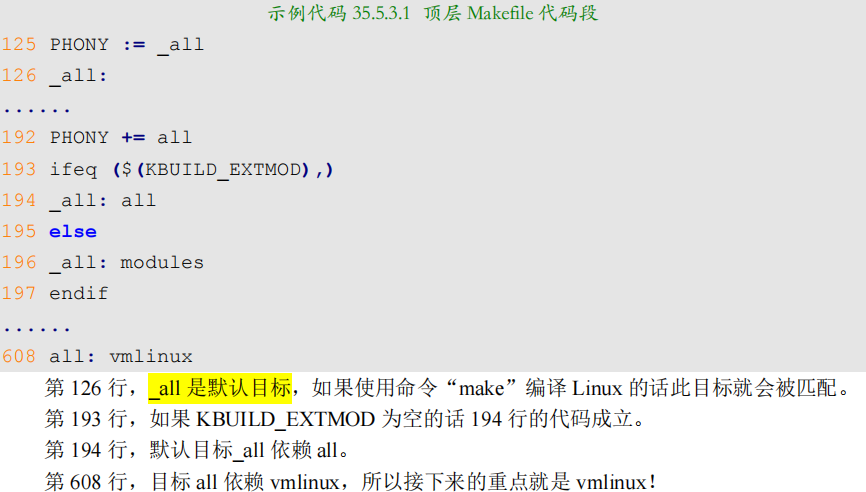
alt text

所以make all, 就是要依赖编译vmlinux

而vmlinux依赖

  • scripts/link-vmlinux.sh
  • $(head-y)
  • $(init-y)
  • $(core-y)
  • $(libs-y)
  • $(drivers-y)
  • $(net-y)
  • arch/arm/kernel/vmlinux.lds
  • FORCE。

head-y

定义在arch/arm/Makefile中

head-y := arch/arm/kernel/head$(MMUEXT).o
// 不使能MMU的话,MMUEXT=-nommu
// 使能MMU的话,为空
//最终:head-y = arch/arm/kernel/head.o

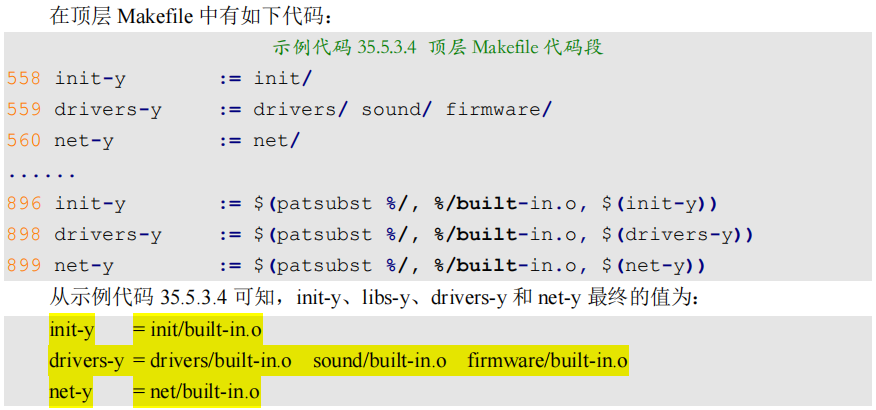
init-y, drivers-y和net-y

alt text

可以看到,是把

  • init/
  • drivers/
  • net/
    这3个文件夹里面的代码全部编译链接起来了。

libs-y

libs-y = arch/arm/lib/lib.a lib/lib.a arch/arm/lib/built-in.o lib/built-in.o

这些是使用的库函数,最终使用到的库如上

core-y

和init-y一样,也在Makefile中+=了

最终,core-y的值
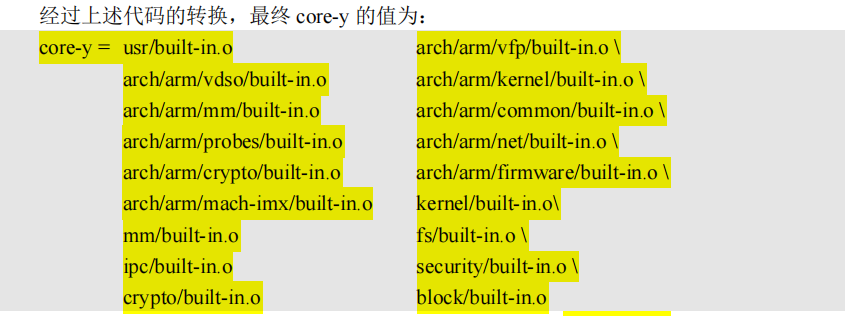
alt text

相当于把linux的源码,比如kernel里面的,ipc进程通信,加密,安全,块设备这些linux内核相关的代码全部放到core里面。

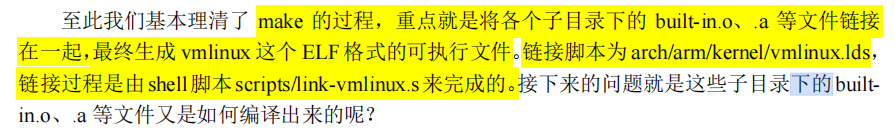
make 目标是vmlinux, 依赖的head-y, init-y, core-y, libs-y, drivers-y, net-y, 都是由built-in.o/.a等文件。

这个和 uboot 一样,都是将相应目录中的源码文件进行编译,然后在各自目录下生成 built-in.o 文件,有些生成了.a 库文件。

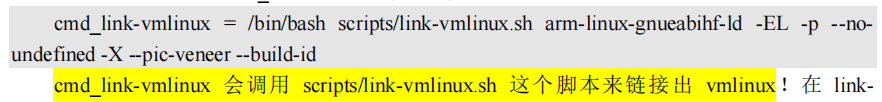
最终将这些 built-in.o 和.a 文件进行链接(链接脚本:arch/arm/kernel/vmlinux.lds)即可形成 ELF 格式的可执行文件,也就是 vmlinux!

alt text

vmliux_link 就是最终链接出 vmlinux 的函数

alt text

各个子目录的build-in.o, .a编译产生过程

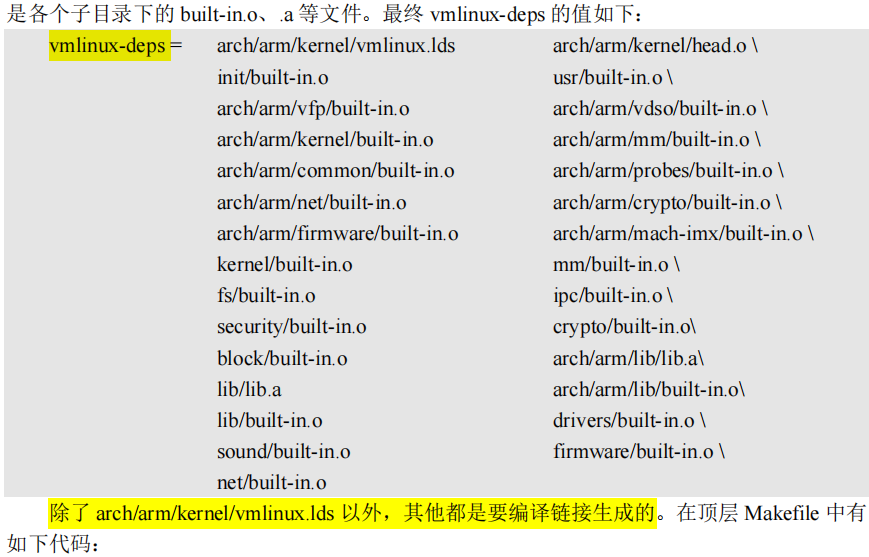
vmlinux <- vmlinux-deps = $(KBUILD_LDS) $(KBUILD_VMLINUX_INIT) $(KBUILD_VMLINUX_MAIN)
  • KBUILD_LDS
    • 链接脚本
  • (KBUILD_VMLINUX_INIT)
    • 子目录下的built-in.o/.a
  • (KBUILD_VMLINUX_MAIN)
    • 子目录下的built-in.o/.a

alt text

//顶层Makefile中
$(sort $(vmlinux-deps)): $(vmlinux-dirs) ;

vmlinux-dirs := $(patsubst %/,%,$(filter %/, $(init-y) $(init-m) \
$(core-y) $(core-m) $(drivers-y) $(drivers-m) \
$(net-y) $(net-m) $(libs-y) $(libs-m)))
// vmlinux-dirs就是保存生成vmlinux所需源码文件的目录

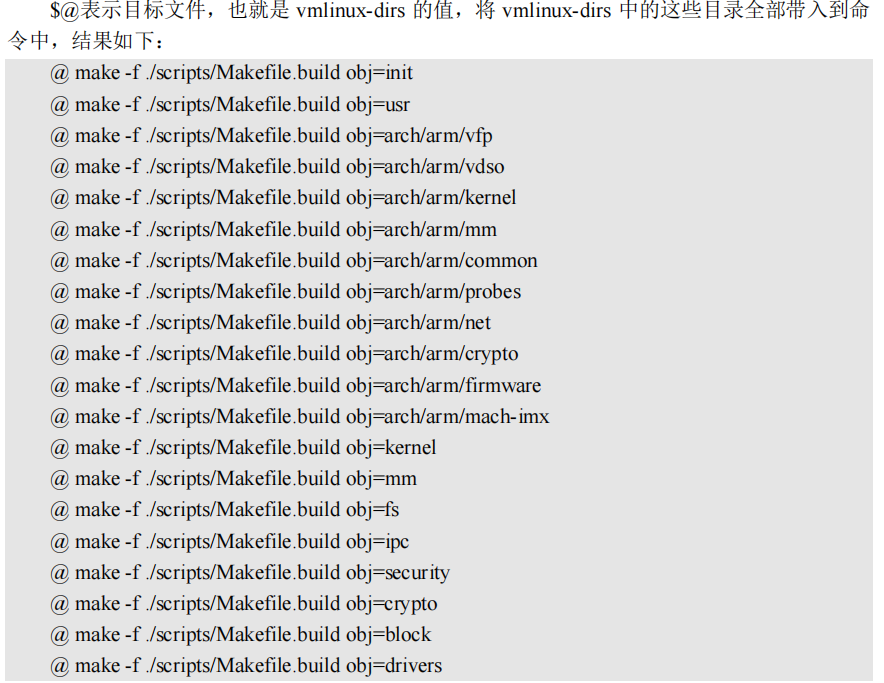
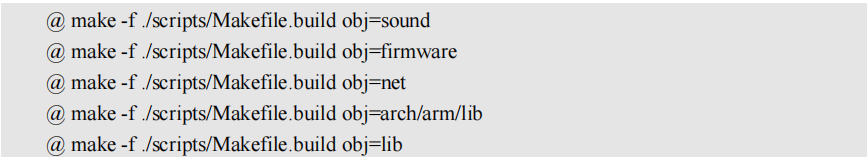
最终,vmlinux所需要涉及的源码目录如下
alt text
alt text

我们以编译init目录的指令为例,分析一下

@ make -f ./scripts/Makefile.build obj=init

这里又需要用到Makefile.build这个脚本了。

该脚本默认使用__build作为默认目标。

94 __build: $(if $(KBUILD_BUILTIN),$(builtin-target) $(lib-target) $(extra-y)) \
$(if $(KBUILD_MODULES),$(obj-m) $(modorder-target)) \
$(subdir-ym) $(always)
@:
  • 当只编译Linux内核镜像文件,使用make zImage
    • KBUILD_BUILTIN=1,KBUILD_MODULES空
  • 编译所有的东西, 保存linux内核镜像 + 一些模块文件,使用make

我们重点看一下builtin-target, 他依赖

  • obj-y
  • obj-m
  • obj-
  • subdir-m
  • lib-target

    里面具体会调用if_changed来判断是否发生改变。

    最终将某个目录下的所有.o文件链接在一起,最终形成built-in.o

以上,我们已经完成了defconfig生成.config,来配置linux内核,

然后分析了make的过程,知道如何从所有相关的文件夹中,编译出各自的built-in.o,然后把他们链接起来,生成elf的vmlinux


make zImage过程

前面分析了如何制作.config, 然后根据.config来制作vmlinux(elf),但是最终我们要用的是zImage这样的linux内核镜像文件。

vmlinux, zImage, uImage区别

  • vmlinux
    • 编译出来的最原始的内核文件,elf,未压缩,16MB左右
  • Image
    • linux内核镜像文件,仅含可执行二进制数据
    • 使用objcopy取消掉vmlinux的其他信息,也没有压缩,12MB左右
    • 保存在arch/arm/boot中
  • zImage
    • 经过gzip压缩后的Image, 6MB
  • uImage
    • 老版本uboot专用的镜像文件
    • 相当于在zImage前面加上一个64字节的头,描述该镜像的文件类型,加载位置,生成时间,大小等。
    • 新版uboot已经支持zImage启动了

vmlinux 转换成 zImage

这个又是依赖 scripts/Makefile.build

@ make -f ./scripts/Makefile.build obj=arch/arm/boot MACHINE=arch/arm/boot/zImage

具体细节不展示,主要理清楚编译思路。

linux内核启动过程

前一节,已经分析了,linux内核的编译过程,知道如何生成配置linux内核的.config文件,如何编译出vmlinux,如何生成我们需要的zImage

现在开始分析linux内核这个代码的启动流程,比uboot复杂得多。

老规矩,一段代码要运行,和裸机程序一样,肯定要有链接脚本,start.S启动脚本,用户代码这些。

链接脚本 vmlinux.lds

首先要分析的就是linux内核代码的链接脚本,这样我们才知道,第一行代码在哪里执行。

linux内核的链接脚本是 arch/arm/kernel/vmlinux.lds, 通过ENTRY就知道第一句是哪里

ENTRY(stext)

所有,入口时stext。定义在arch/arm/kernel/head.S

启动流程分析

入口 stext

这个head.S的开头注释要求

  • 关闭MMU
  • 关闭D-cache
  • 无所谓I-Cache
  • R0=0
  • R1=machine nr(机器ID)
  • R2=atags/dtb首地址

所以,stext,就相当于内核的入口函数

ENTRY(stext)
ARM_BE8(setend be ) @ ensure we are in BE8 mode

THUMB( adr r9, BSYM(1f) ) @ Kernel is always entered in ARM.
THUMB( bx r9 ) @ If this is a Thumb-2 kernel,
THUMB( .thumb ) @ switch to Thumb now.
THUMB(1: )

#ifdef CONFIG_ARM_VIRT_EXT
bl __hyp_stub_install
#endif
@ ensure svc mode and all interrupts masked
safe_svcmode_maskall r9

mrc p15, 0, r9, c0, c0 @ get processor id
bl __lookup_processor_type @ r5=procinfo r9=cpuid
movs r10, r5 @ invalid processor (r5=0)?
THUMB( it eq ) @ force fixup-able long branch encoding
beq __error_p @ yes, error 'p'

#ifdef CONFIG_ARM_LPAE
mrc p15, 0, r3, c0, c1, 4 @ read ID_MMFR0
and r3, r3, #0xf @ extract VMSA support
cmp r3, #5 @ long-descriptor translation table format?
THUMB( it lo ) @ force fixup-able long branch encoding
blo __error_lpae @ only classic page table format
#endif

#ifndef CONFIG_XIP_KERNEL
adr r3, 2f
ldmia r3, {r4, r8}
sub r4, r3, r4 @ (PHYS_OFFSET - PAGE_OFFSET)
add r8, r8, r4 @ PHYS_OFFSET
#else
ldr r8, =PLAT_PHYS_OFFSET @ always constant in this case
#endif

/*
* r1 = machine no, r2 = atags or dtb,
* r8 = phys_offset, r9 = cpuid, r10 = procinfo
*/
bl __vet_atags
#ifdef CONFIG_SMP_ON_UP
bl __fixup_smp
#endif
#ifdef CONFIG_ARM_PATCH_PHYS_VIRT
bl __fixup_pv_table
#endif
bl __create_page_tables

/*
* The following calls CPU specific code in a position independent
* manner. See arch/arm/mm/proc-*.S for details. r10 = base of
* xxx_proc_info structure selected by __lookup_processor_type
* above. On return, the CPU will be ready for the MMU to be
* turned on, and r0 will hold the CPU control register value.
*/
ldr r13, =__mmap_switched @ address to jump to after
@ mmu has been enabled
adr lr, BSYM(1f) @ return (PIC) address
mov r8, r4 @ set TTBR1 to swapper_pg_dir
ldr r12, [r10, #PROCINFO_INITFUNC]
add r12, r12, r10
ret r12
1: b __enable_mmu
ENDPROC(stext)

整理以下内容:

  • stext
    • 调用 safe_svcmode_maskall
      • 定义在arch/arm/include/asm/assembler.h
      • 确保 CPU 处于 SVC 模式
      • 关闭所有中断
    • 读取处理器ID,保存在R9
    • __lookup_processor_type 检查当前系统是否支持此CPU
      • 支持:获取procinfo信息
      • (proc_info_list类型, 定义在arch/arm/include/asm/procinfo.h)
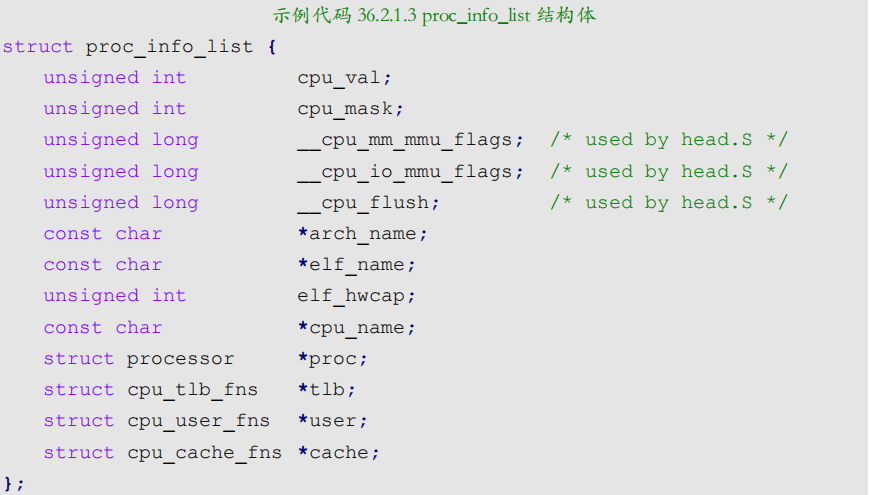
      • alt text

      • linux内核,将每种处理器都抽象成一个proc_info_list结构体,每种处理器对应一个procinfo。因此可以通过处理器 ID 来找到对应的 procinfo 结构

      • __lookup_processor_type返回找到的对应处理器的procinfo,保存到R5中
    • __vet_atags
      • 验证atags/dtb的合法性
      • 定义在arch/arm/kernel/head-common.S
    • __create_page_tables, 创建页表
    • R13 = __mmap_switched
      • 定义在arch/arm/kernel/head-common.S
      • __mmap_switched最终调用start_kernel
    • __enable_mmu 使能MMU
      • 定义在arch/arm/kernel/head.S
      • __turn_mmu_on,打开MMU
        • 调用R13中的__mmap_switched

__mmap_switched 函数

arch/arm/kernel/head-common.S

__mmap_switched:
adr r3, __mmap_switched_data

ldmia r3!, {r4, r5, r6, r7}
cmp r4, r5 @ Copy data segment if needed
1: cmpne r5, r6
ldrne fp, [r4], #4
strne fp, [r5], #4
bne 1b

mov fp, #0 @ Clear BSS (and zero fp)
1: cmp r6, r7
strcc fp, [r6],#4
bcc 1b

ARM( ldmia r3, {r4, r5, r6, r7, sp})
THUMB( ldmia r3, {r4, r5, r6, r7} )
THUMB( ldr sp, [r3, #16] )
str r9, [r4] @ Save processor ID
str r1, [r5] @ Save machine type
str r2, [r6] @ Save atags pointer
cmp r7, #0
strne r0, [r7] @ Save control register values
b start_kernel
ENDPROC(__mmap_switched)

可以看到,就是写拷贝数据段,清零BSS,保存处理器ID,机器类型,dtb的指针这些,以及一些控制寄存器的值,

随后跳转start_kernel,再也不回来

有点类似start.S里面的reset_handler

start_kernel 函数

最关键的时start_kernel,定义在 init/main.c

代码很长,我这里只做简要的整理

asmlinkage __visible void __init start_kernel(void)
{
char *command_line;
char *after_dashes;
lockdep_init(); /* lockdep 是死锁检测模块,此函数会初始化两个 hash 表。此函数要求尽可能早的执行! */
set_task_stack_end_magic(&init_task);/* 设置任务栈结束魔术数,用于栈溢出检测*/
smp_setup_processor_id(); /* 跟 SMP 有关(多核处理器),设置处理器 ID。有很多资料说 ARM 架构下此函数为空函数,那是因为他们用的老版本 Linux,而那时候 ARM 还没有多核处理器。*/
debug_objects_early_init(); /* 做一些和 debug 有关的初始化*/
boot_init_stack_canary(); /* 栈溢出检测初始化 */
cgroup_init_early(); /* cgroup 初始化,cgroup 用于控制 Linux 系统资源*/
local_irq_disable(); /* 关闭当前 CPU 中断 */
early_boot_irqs_disabled = true;

/*
* 中断关闭期间做一些重要的操作,然后打开中断
*/
boot_cpu_init(); /* 跟 CPU 有关的初始化 */
page_address_init(); /* 页地址相关的初始化 */
pr_notice("%s", linux_banner);/* 打印 Linux 版本号、编译时间等信息 */
setup_arch(&command_line); /* 架构相关的初始化,此函数会解析传递进来的ATAGS 或者设备树(DTB)文件。会根据设备树里面的 model 和 compatible 这两个属性值来查找Linux 是否支持这个单板。此函数也会获取设备树中 chosen 节点下的 bootargs 属性值来得到命令行参数,也就是 uboot 中的 bootargs 环境变量的值,获取到的命令行参数会保存到command_line 中。*/

mm_init_cpumask(&init_mm); /* 看名字,应该是和内存有关的初始化 */
setup_command_line(command_line); /* 好像是存储命令行参数 */
setup_nr_cpu_ids(); /* 如果只是 SMP(多核 CPU)的话,此函数用于获取CPU 核心数量,CPU 数量保存在变量nr_cpu_ids 中。*/
setup_per_cpu_areas(); /* 在 SMP 系统中有用,设置每个 CPU 的 per-cpu 数据 */
smp_prepare_boot_cpu();
build_all_zonelists(NULL, NULL); /* 建立系统内存页区(zone)链表 */
page_alloc_init(); /* 处理用于热插拔 CPU 的页 */

/* 打印命令行信息 */
pr_notice("Kernel command line: %s\n", boot_command_line);
parse_early_param(); /* 解析命令行中的 console 参数 */
after_dashes = parse_args("Booting kernel",
static_command_line, __start___param,
__stop___param - __start___param,
-1, -1, &unknown_bootoption);
if (!IS_ERR_OR_NULL(after_dashes))
parse_args("Setting init args", after_dashes, NULL, 0, -1, -1,
set_init_arg);
jump_label_init();
setup_log_buf(0); /* 设置 log 使用的缓冲区*/
pidhash_init(); /* 构建 PID 哈希表,Linux 中每个进程都有一个 ID,这个 ID 叫做 PID。通过构建哈希表可以快速搜索进程信息结构体。*/
vfs_caches_init_early(); /* 预先初始化 vfs(虚拟文件系统)的目录项和索引节点缓存*/
sort_main_extable(); /* 定义内核异常列表 */
trap_init(); /* 完成对系统保留中断向量的初始化 */
mm_init(); /* 内存管理初始化 */
sched_init(); /* 初始化调度器,主要是初始化一些结构体 */
preempt_disable(); /* 关闭优先级抢占 */
if (WARN(!irqs_disabled(), /* 检查中断是否关闭,如果没有的话就关闭中断 */
"Interrupts were enabled *very* early, fixing it\n"))
local_irq_disable();

idr_init_cache(); /* IDR 初始化,IDR 是 Linux 内核的整数管理机
* 制,也就是将一个整数 ID 与一个指针关联起来。
*/
rcu_init(); /* 初始化 RCU,RCU 全称为 Read Copy Update(读-拷贝修改) */
trace_init(); /* 跟踪调试相关初始化 */
context_tracking_init();
radix_tree_init(); /* 基数树相关数据结构初始化 */
early_irq_init(); /* 初始中断相关初始化,主要是注册 irq_desc 结构体变量,因为 Linux 内核使用 irq_desc 来描述一个中断。*/
init_IRQ(); /* 中断初始化 */
tick_init(); /* tick 初始化 */
rcu_init_nohz();
init_timers(); /* 初始化定时器 */
hrtimers_init(); /* 初始化高精度定时器 */
softirq_init(); /* 软中断初始化 */
timekeeping_init();
time_init(); /* 初始化系统时间 */
sched_clock_postinit();
perf_event_init();
profile_init();
call_function_init();
WARN(!irqs_disabled(), "Interrupts were enabled early\n");
early_boot_irqs_disabled = false;
local_irq_enable(); /* 使能中断 */
kmem_cache_init_late(); /* slab 初始化,slab 是 Linux 内存分配器 */
console_init(); /* 初始化控制台,之前 printk 打印的信息都存放缓冲区中,并没有打印出来。只有调用此函数初始化控制台以后才能在控制台上打印信息。*/

if (panic_later)
panic("Too many boot %s vars at `%s'", panic_later,
panic_param);
lockdep_info();/* 如果定义了宏 CONFIG_LOCKDEP,那么此函数打印一些信息。*/
locking_selftest() /* 锁自测 */
......
page_ext_init();
debug_objects_mem_init();
kmemleak_init(); /* kmemleak 初始化,kmemleak 用于检查内存泄漏 */
setup_per_cpu_pageset();
numa_policy_init();
if (late_time_init)
late_time_init();
sched_clock_init();
calibrate_delay(); /* 测定 BogoMIPS 值,可以通过 BogoMIPS 来判断 CPU 的性能BogoMIPS 设置越大,说明 CPU 性能越好。*/
pidmap_init(); /* PID 位图初始化 */
anon_vma_init(); /* 生成 anon_vma slab 缓存 */
acpi_early_init();
......
thread_info_cache_init();
cred_init(); /* 为对象的每个用于赋予资格(凭证) */
fork_init(); /* 初始化一些结构体以使用 fork 函数 */
proc_caches_init(); /* 给各种资源管理结构分配缓存 */
buffer_init(); /* 初始化缓冲缓存 */
key_init(); /* 初始化密钥 */
security_init(); /* 安全相关初始化 */
dbg_late_init();
vfs_caches_init(totalram_pages); /* 为 VFS 创建缓存 */
signals_init(); /* 初始化信号 */
page_writeback_init(); /* 页回写初始化 */
proc_root_init(); /* 注册并挂载 proc 文件系统 */
nsfs_init();
cpuset_init(); /* 初始化 cpuset,cpuset 是将 CPU 和内存资源以逻辑性和层次性集成的一种机制,是 cgroup 使用的子系统之一*/
cgroup_init(); /* 初始化 cgroup */
taskstats_init_early(); /* 进程状态初始化 */
delayacct_init();
check_bugs(); /* 检查写缓冲一致性 */
acpi_subsystem_init();
sfi_init_late();
if (efi_enabled(EFI_RUNTIME_SERVICES)) {
efi_late_init();
efi_free_boot_services();
}

ftrace_init();
rest_init(); /* rest_init 函数 */
}

每一个函数都是一个庞大的知识点,如果想要学习Linux 内核,那么这些函数就需要去详细的研究。

本教程注重于嵌入式 Linux 入门,因此不会去讲太多关于 Linux 内核的知识。start_kernel 函数最后调用了 rest_init,接下来简单看一下 rest_init函数

rest_init 函数

init/main.c中定义

static noinline void __init_refok rest_init(void)
{
int pid;

rcu_scheduler_starting();
smpboot_thread_init();
/*
* We need to spawn init first so that it obtains pid 1, however
* the init task will end up wanting to create kthreads, which, if
* we schedule it before we create kthreadd, will OOPS.
*/
kernel_thread(kernel_init, NULL, CLONE_FS);
numa_default_policy();
pid = kernel_thread(kthreadd, NULL, CLONE_FS | CLONE_FILES);
rcu_read_lock();
kthreadd_task = find_task_by_pid_ns(pid, &init_pid_ns);
rcu_read_unlock();
complete(&kthreadd_done);

/*
* The boot idle thread must execute schedule()
* at least once to get things moving:
*/
init_idle_bootup_task(current);
schedule_preempt_disabled();
/* Call into cpu_idle with preempt disabled */
cpu_startup_entry(CPUHP_ONLINE);
}
  • rest_init
    • rcu_scheduler_starting, 启动RCU 锁调度器
    • 调用 kernel_thread 创建 kernel_init 内核进程,
      • 这就是大名鼎鼎的 init 内核进程, init 进程的 PID 为 1
      • init 进程一开始是内核进程(也就是运行在内核态, SVC模式)
      • 后面 init 进程会在根文件系统中查找名为“init”这个程序,这个“init”程序处于用户态,通过运行这个“init”程序,init 进程就会实现从内核态到用户态的转变
    • 调用 kernel_thread 创建 kthreadd 内核进程
      • 此内核进程的 PID 为 2
      • kthreadd 进程负责所有内核进程的调度和管理
    • 调用 cpu_startup_entry 来进入 idle 进程
      • 调用cpu_idle_loop
        • while循环,也就是idle进程代码, 也就是空闲进程
        • idle进程的PID为0
        • 就是freertos里面的空闲进程概念,idle进程并没有由kernel_thread或者fork函数创建,而是从主进程演变而来

指令 ps -A 可以打印出当前系统中的所有进程, 其中就能看到init进程和kthreadd进程

init进程

前面分析的函数,创建内核进程kernel_init,然后他会调用rootfs的init代码,实现从内核态到用户态的转变。

下面先来看看内核进程kernel_init的具体内容。定义在init/main.c中

static int __ref kernel_init(void *unused)
{
int ret;

kernel_init_freeable(); /* init 进程的一些其他初始化工作 */
/* need to finish all async __init code before freeing the memory */
async_synchronize_full(); /* 等待所有的异步调用执行完成 */
free_initmem(); /* 释放 init 段内存 */
mark_rodata_ro();
system_state = SYSTEM_RUNNING; /* 标记系统正在运行 */
numa_default_policy();

flush_delayed_fput();

if (ramdisk_execute_command) {
ret = run_init_process(ramdisk_execute_command);
if (!ret)
return 0;
pr_err("Failed to execute %s (error %d)\n",
ramdisk_execute_command, ret);
}

/*
* We try each of these until one succeeds.
*
* The Bourne shell can be used instead of init if we are
* trying to recover a really broken machine.
*/
if (execute_command) {
ret = run_init_process(execute_command);
if (!ret)
return 0;
panic("Requested init %s failed (error %d).",
execute_command, ret);
}
if (!try_to_run_init_process("/sbin/init") ||
!try_to_run_init_process("/etc/init") ||
!try_to_run_init_process("/bin/init") ||
!try_to_run_init_process("/bin/sh"))
return 0;

panic("No working init found. Try passing init= option to kernel. "
"See Linux Documentation/init.txt for guidance.");
}
  • kernel_init
    • kernel_init_freeable(),完成init进程的一些其他初始化工作,后面具体分析
    • ramdisk_execute_command
      • 是全局的char * 指针变量,值是/init, 就是放在根目录下的init程序
      • 该char指针,可以通过uboot传递参数:bootargs中用 rdinit=xxx 来指定具体的init程序
      • 如果存在/init
        • run_init_process执行
      • 如果不存在,查看execute_command是否为空, 总之一定要在rootfs中找到一个可以运行的init程序
        • execute_command可以通过bootargs适应init=xxx指定
      • 如果都是空的,就依次执行/sbin/init, /etc/init, /bin/init, /bin/sh这4个备用的init程序。
        • 如果还是不存在,那么Linux启动失败。

再来看看kernel_init_freeable是做什么初始化工作的

static noinline void __init kernel_init_freeable(void)
{
/*
* Wait until kthreadd is all set-up.
*/
wait_for_completion(&kthreadd_done); /* 等待 kthreadd 进程准备就绪 */

/* Now the scheduler is fully set up and can do blocking allocations */
gfp_allowed_mask = __GFP_BITS_MASK;

/*
* init can allocate pages on any node
*/
set_mems_allowed(node_states[N_MEMORY]);
/*
* init can run on any cpu.
*/
set_cpus_allowed_ptr(current, cpu_all_mask);

cad_pid = task_pid(current);

smp_prepare_cpus(setup_max_cpus);

do_pre_smp_initcalls();
lockup_detector_init();

smp_init(); /* SMP 初始化 */
sched_init_smp(); /* 多核(SMP)调度初始化 */

do_basic_setup(); /* 设备初始化都在此函数中完成 */

/* Open the /dev/console on the rootfs, this should never fail */
if (sys_open((const char __user *) "/dev/console", O_RDWR, 0) < 0)
pr_err("Warning: unable to open an initial console.\n");

(void) sys_dup(0);
(void) sys_dup(0);
/*
* check if there is an early userspace init. If yes, let it do all
* the work
*/

if (!ramdisk_execute_command)
ramdisk_execute_command = "/init";

if (sys_access((const char __user *) ramdisk_execute_command, 0) != 0) {
ramdisk_execute_command = NULL;
prepare_namespace();
}

/*
* Ok, we have completed the initial bootup, and
* we're essentially up and running. Get rid of the
* initmem segments and start the user-mode stuff..
*
* rootfs is available now, try loading the public keys
* and default modules
*/

integrity_load_keys();
load_default_modules();
}

简单总结一下:

  • kernel_init_freeable
    • do_basic_setup 完成linux下的设备驱动初始化工作,非常重要
      • driver_init完成linux下驱动模型子系统的初始化
    • sys_open(“/dev/console”), 打开根文件系统的console设备
      • linux中一切皆文件,此文件为控制台设备
      • 每个文件都有一个文件描述符,此处的/dev/console的描述符就是0, 标准输入0
    • sys_dup, 将标准输入0的文件描述符复制了2次,一个作为标准输出1,一个作为标准错误2
      • 这样,stdi,stdo,stderr,都是/dev/console
      • 还记得uboot里面,通过bootargs指定了console=ttymxc0,115200, 将串口设备设置成console,也就是uart1

      • 当然你也可以把别的设备设置成交互的console, 比如虚拟控制台tty1, z这样就可以在LCD屏幕上看到系统的提示信息了

    • prepare_namespace(), 挂载根文件系统。
      • 根文件系统也是bootargs指定,root=/dev/mmcblk1p2 rootwait rw, 即emmc的分区2中

linux内核的启动分析就到这里了

linux内核最终是需要和rootfs打交道的,也就需要挂载根文件系统,并且执行rootfs总的/init程序。以此来进入用户态。这里就引出了我们的根文件系统。

所以,总结:

linux系统移植3部分:

  1. uboot
  2. linux kernel + dtb
  3. rootfs(根文件系统), 没有这个,就没有init进程,无法进入用户态。

linux内核移植

将NXP芯片原厂的linux内核移植到我们正点原子的开发板上,就是主要掌握如何将芯片原厂的linux BSP包移植到我们自己的平台上

先编译原厂的linux内核

make distclean
make imx_v7_mfg_defconfig //使用原厂的mfg的defconfig, 还有别的imx的开发板默认配置,建议用mfg的,因为这个配置文件,默认支持IMX6ULL这个芯片,而且,此文件编译出来的zImage可以通过NXP官方的MfgTool工具烧写
make -j16

/*
我们目前使用的dts是,arch/arm/boot/dts/imx6ull-14x14-evk.dtb, 当然是针对NXP的evk板卡的
*/

烧录测试,因为我们以及默认指定了rootfs在emmc分区2,所以直接下载启动就行

添加我们自己的开发板

  1. arch/arm/configs/下复制defconfig配置文件
    1. cp imx_v7_mfg_defconfig imx_alientek_emmc_defconfig
    2. 屏蔽CONFIG_ARCH_MULTI_V6=y, 因为这个可能影响我们自己的驱动,我们是armv7架构
  2. arch/arm/boot/dts, 复制dts
    1. cp imx6ull-14x14-evk.dts imx6ull-alientek-emmc.dts
    2. arch/arm/boot/dts/Makefile 加入编译选项

修改主频

这里主要就是尝试使用虚拟文件系统

cat /proc/cpuinfo   //BogoMIPS越大,主频越高

cd /sys/bus/cpu/devices/cpu0/cpufreq/
cpuinfo_cur_freq
cpuinfo_max_freq
cpuinfo_min_freq
...
scaling_available_governors
scaling_available_frequencies
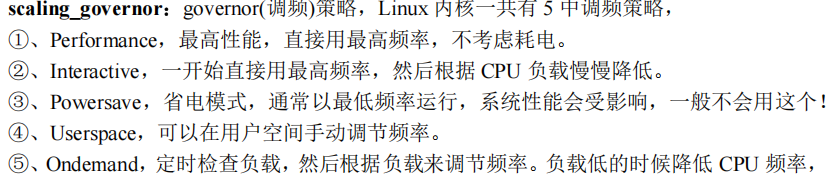
...
stats/ //这个里面由统计cpu各种运行频率的统计情况

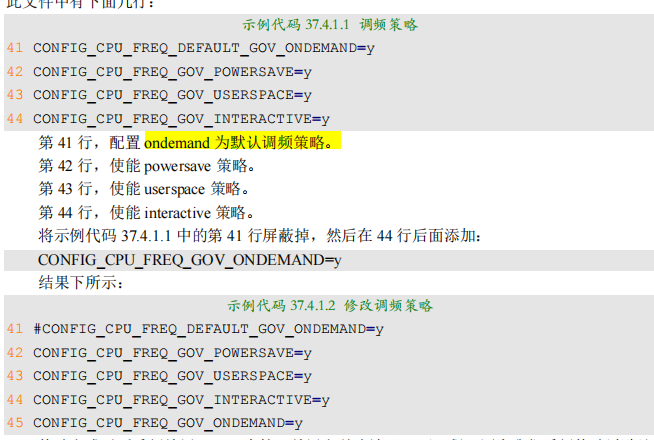
alt text
alt text

修改EMMC驱动

默认的linux内核驱动+dts,使用emmc是4线,我们的支持8线,所以改成8线

修改以太网驱动

切换驱动,配置复位引脚,复位fec1,fec2, 先不要纠结,能用就行