stm32 定时器*

STM32 定时器

定时器硬件总线挂载情况

  • APB1:TIM2-7
  • APB2:TIM1, TIM8

定时器资源

  1. 2个基本定时器(TIM6, TIM7)
  2. 4个通用定时器(TIM2-5)
  3. 2个高级控制定时器(TIM1, TIM8)

这些定时器彼此独立。

基本定时器(6,7)

特点:

  1. 16位自动重载**递增**计数器
  2. 16位可编程分频器(倍频

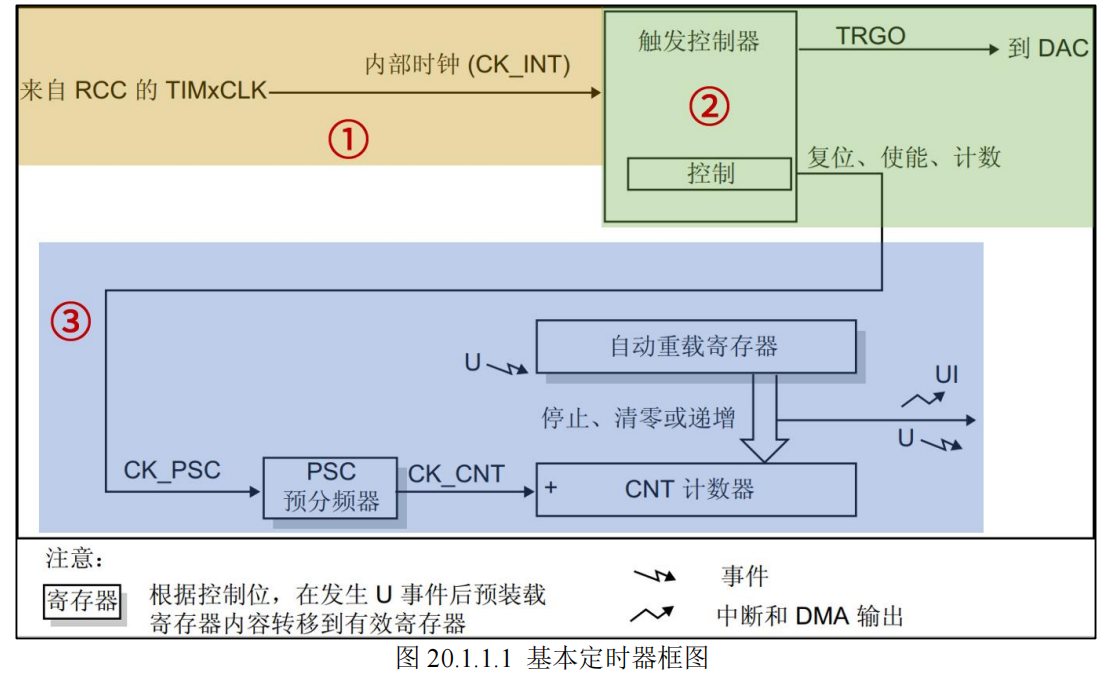
框图

alt text

硬件部分

1. 时钟源

很明显,定时器,都需要时钟源

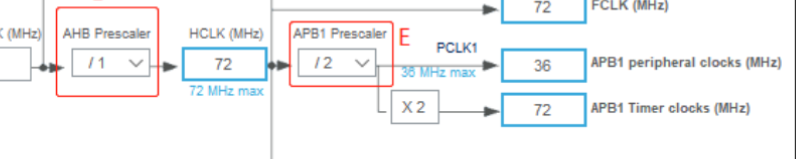
基本定时器时钟挂载在 APB1 总线,所以它的时钟来自于 APB1 总线.

但是基本定时器不是直接用的APB1总线的时钟,而是先经过一个倍频器,然后得到输入时钟。

sys_stm32_clock_init 时钟设置函数已经设置 APB1 总线时钟频率为 36M,APB1 总线的预分频器分频系数是 2,所以挂载在 APB1 总线的定时器时钟频率为 72Mhz
alt text

2. 控制器

控制器除了控制定时器复位、使能、计数等功能之外,还可以用于触发 DAC 转换。

3. 时基单元

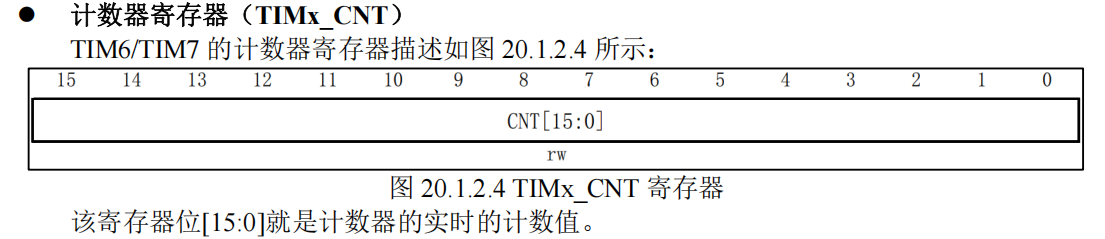
时基单元包括:计数器寄存器(TIMx_CNT)、预分频器寄存器(TIMx_PSC)、自动重载寄存器
(TIMx_ARR) 。

这三个寄存器都是 16 位有效数字,即可设置值范围是 0~65535

这里感觉就跟普通的systick定时器差不多了。

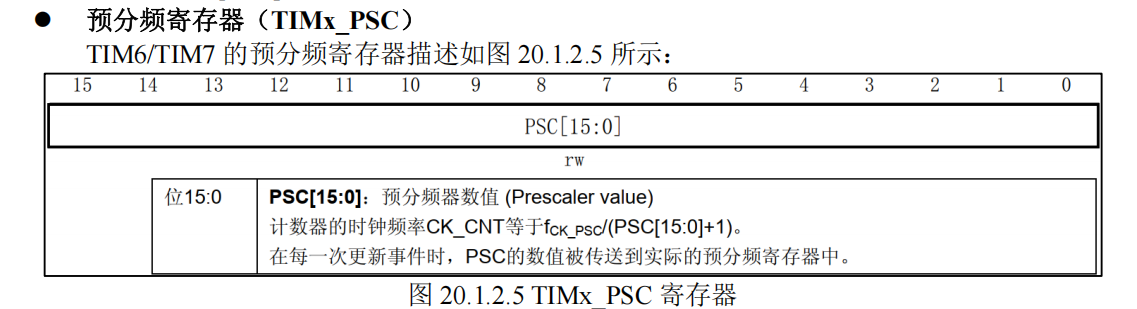
从上面的框图,可以看到,预分频器 PSC,它有一个输入和一个输出。输入 CK_PSC 来源于控制器部分,
实际上就是来自于内部时钟(CK_INT),即 2 倍的 APB1 总线时钟频率(72MHz)。输出 CK_CNT
是分频后的时钟,它是计数器实际的计数时钟

所以通过分频器除一下,就可以得到,给时基单元计数用的时钟周期了。

fCK_CNT= fCK_PSC / (PSC[15:0]+1)

影子寄存器

可以看到,预分频模块和自动重载模块有影子

实际上,预分频器寄存器只是起到缓存数据的作用,只有等到更新事件发生时,预分频器寄存器的
值才会被自动写入其影子寄存器中,这时才真正起作用。

更新事件

更新事件,更新事件的产生有两种情况:

  1. 由软件产生,将 TIMx_EGR 寄存器的位UG 置 1,产生更新事件后,硬件会自动将 UG 位清零
  2. 由硬件产生:
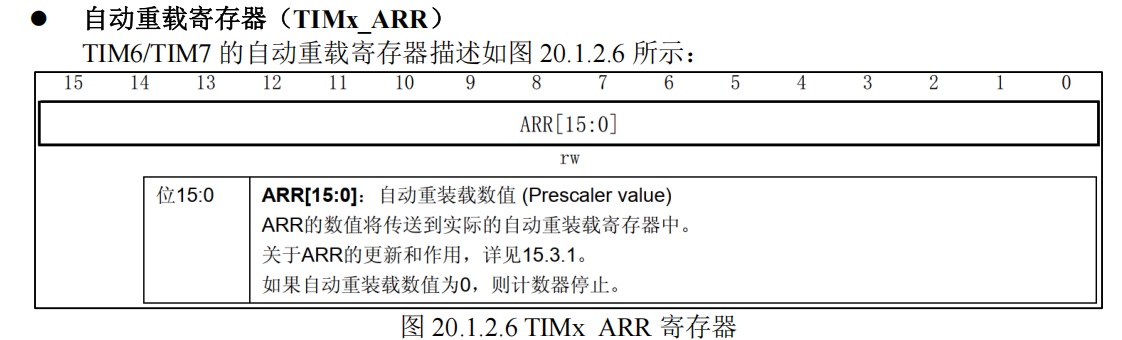
    1. 计数器的值(递增)等于自动重装载寄存器影子寄存器的值,TIMx_CNT 值与 TIMx_ARR 的设定值相等时,TIMx_CNT 的值就会被自动清零并且会生成更新事件

说白了,更新事件,就是硬件计数到预定数字了,或者软件主动触发.

而这个更新事件,就是完成了一轮计数,可以此时就可以开启相应功能:

  1. 产生 DMA 请求
  2. 产生中断信号
  3. 触发 DAC 同步电路

这也就是我们为什么要用定时器的理由,因为我们肯定时需要实现某些定时的功能的。计数到装载值,只是知道,现在到时间了,更新事件的触发效果,才是我们做想要的功能的开始

TIMx_CNT 等于TIMx_ARR 时,我们称之为定时器溢出,因为是递增计数,故而又称为定时器上溢。定时器溢出就伴随着更新事件的发生

所以,只要设置预分频寄存器和自动重载寄存器的值就可以控制定时器更新事件发生的时间. 当计数器的
值等于自动重载寄存器的值时就会生成更新事件,硬件自动置位相关更新事件的标志位,

  • 如:更新中断标志位.

使用举例

我们在之前,设置主频72Mhz,然后,让systick定时器,1ms一次中断(裸机关中断),计算得到systick定时器经过1us所需的计数。延时靠数tick。

现在,我们新增一个基本定时器,延时500ms, 主频72Mhz给到分频器(CK_INT 为 72MHz)

  1. 预分频系数设置为 7200,即写入预分频寄存器的值为 7199,那么 fCK_CNT=72MHz/7200=10KHz。
  2. 所以,计数+1 = 0.1ms
  3. 需要 500ms 的中断周期,所以我们让计数器计数 5000 个数就能满足要求,即需要设置自动重载寄存器的值为4999
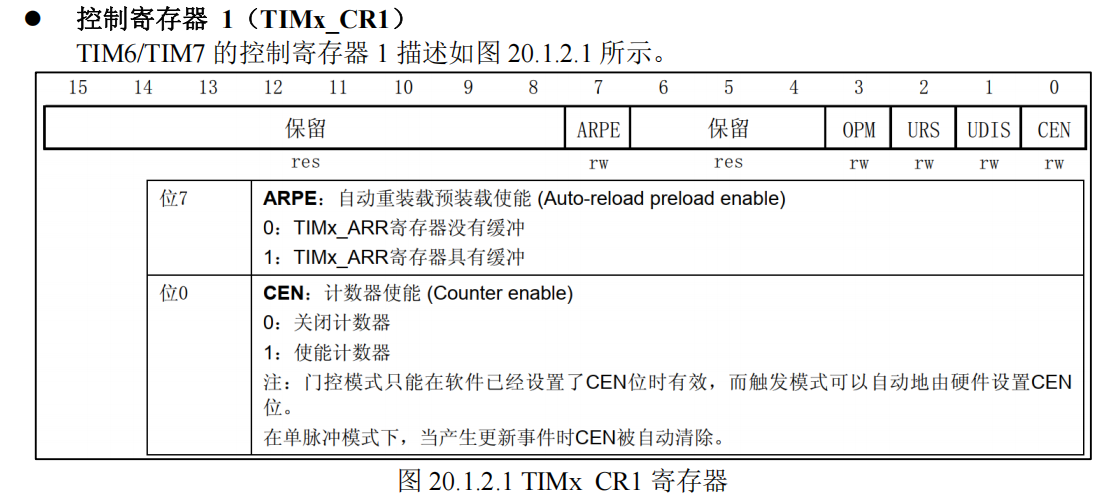
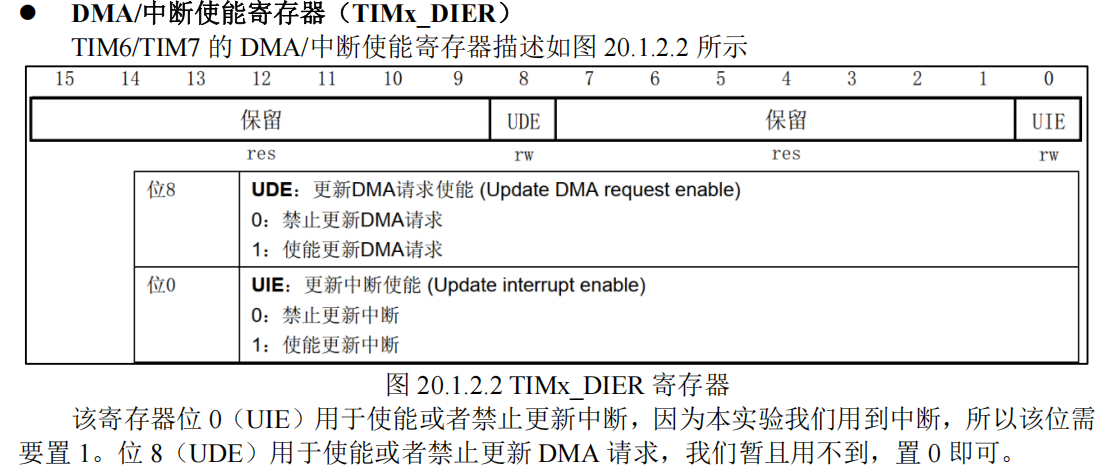
  4. 更新中断使能位 UIE 置 1,CEN 位也要置 1, 开中断,让更新事件能够做事

相关寄存器

CR

alt text
alt text
alt text
alt text

DR

alt text

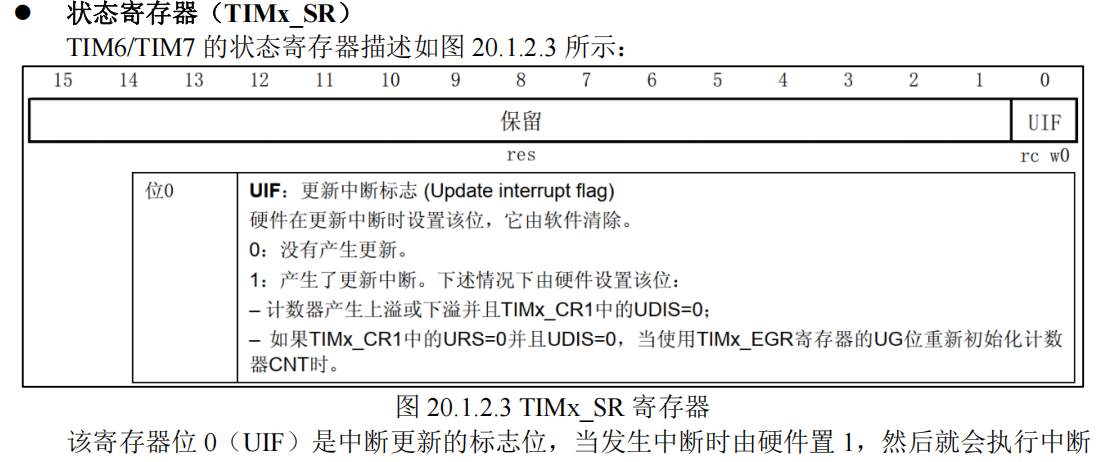
SR

alt text

实验

上面已经详细梳理过,基本定时器的使用了,现在想要一个定时器中断,就比较简单了,涉及的外设

  1. TIM6
  2. NVIC

如果要中断中控制点灯:

  1. GPIO

实验要求:定时器控制LED1 – PE5定时翻转

main()

HAL_Init();                             /* 初始化HAL库 */
sys_stm32_clock_init(RCC_PLL_MUL9); /* 设置时钟, 72Mhz */
delay_init(72); /* 延时初始化 */
usart_init(115200); /* 串口初始化为115200 */
led_init(); /* 初始化LED */

btim_timx_int_init(5000 - 1, 7200 - 1); /* 10Khz的计数频率,计数5K次为500ms */

再来看看btim的bsp是如何实现的, 两块,一块是TIM6的配置,一块是NVIC的配置

void btim_timx_int_init(uint16_t arr, uint16_t psc)
{
g_timx_handle.Instance = BTIM_TIMX_INT; /* 通用定时器X */
g_timx_handle.Init.Prescaler = psc; /* 设置预分频系数 */
g_timx_handle.Init.CounterMode = TIM_COUNTERMODE_UP; /* 递增计数模式 */
g_timx_handle.Init.Period = arr; /* 自动装载值 */
HAL_TIM_Base_Init(&g_timx_handle);

HAL_TIM_Base_Start_IT(&g_timx_handle); /* 使能定时器x及其更新中断 */
}

HAL_TIM_Base_Init里面,先做一些前置配置:HAL_TIM_Base_MspInit,然后配置时基

HAL_StatusTypeDef HAL_TIM_Base_Init(TIM_HandleTypeDef *htim)
{
/* Check the TIM handle allocation */
if (htim == NULL)
{
return HAL_ERROR;
}

/* Check the parameters */
assert_param(IS_TIM_INSTANCE(htim->Instance));
assert_param(IS_TIM_COUNTER_MODE(htim->Init.CounterMode));
assert_param(IS_TIM_CLOCKDIVISION_DIV(htim->Init.ClockDivision));
assert_param(IS_TIM_AUTORELOAD_PRELOAD(htim->Init.AutoReloadPreload));

if (htim->State == HAL_TIM_STATE_RESET)
{
/* Allocate lock resource and initialize it */
htim->Lock = HAL_UNLOCKED;

#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
/* Reset interrupt callbacks to legacy weak callbacks */
TIM_ResetCallback(htim);

if (htim->Base_MspInitCallback == NULL)
{
htim->Base_MspInitCallback = HAL_TIM_Base_MspInit;
}
/* Init the low level hardware : GPIO, CLOCK, NVIC */
htim->Base_MspInitCallback(htim);
#else
/* Init the low level hardware : GPIO, CLOCK, NVIC */
HAL_TIM_Base_MspInit(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
}

/* Set the TIM state */
htim->State = HAL_TIM_STATE_BUSY;

/* Set the Time Base configuration */
TIM_Base_SetConfig(htim->Instance, &htim->Init);

/* Initialize the DMA burst operation state */
htim->DMABurstState = HAL_DMA_BURST_STATE_READY;

/* Initialize the TIM channels state */
TIM_CHANNEL_STATE_SET_ALL(htim, HAL_TIM_CHANNEL_STATE_READY);
TIM_CHANNEL_N_STATE_SET_ALL(htim, HAL_TIM_CHANNEL_STATE_READY);

/* Initialize the TIM state*/
htim->State = HAL_TIM_STATE_READY;

return HAL_OK;
}

/**
* @brief 定时器底层驱动,开启时钟,设置中断优先级
此函数会被HAL_TIM_Base_Init()函数调用
* @param htim:定时器句柄
* @retval 无
*/
void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *htim)
{
if (htim->Instance == BTIM_TIMX_INT)
{
BTIM_TIMX_INT_CLK_ENABLE(); /* 使能TIM时钟 */
HAL_NVIC_SetPriority(BTIM_TIMX_INT_IRQn, 1, 3); /* 抢占1,子优先级3,组2 */
HAL_NVIC_EnableIRQ(BTIM_TIMX_INT_IRQn); /* 开启ITM3中断 */
}
}

可以看到,一般套路都是:

  1. 先确定好涉及的外设(NVIC,TIM6)
  2. 打开所需外设的时钟(TIM6)
  3. 设置相应的外设
    1. NVIC(中断优先级,开中断)
    2. TIM6(分频,重装载值,更新中断使能)

中断向量表里面,中断处理函数:

DCD     TIM6_IRQHandler            ; TIM6

虽然btim.h里面定义的, NVIC打开的中断号是TIM6_DAC_IRQn, 虽然带DAC字样,但是就是指的tim6的中断

#define BTIM_TIMX_INT                       TIM6
#define BTIM_TIMX_INT_IRQn TIM6_DAC_IRQn
#define BTIM_TIMX_INT_IRQHandler TIM6_DAC_IRQHandler

//stm32xe.h
#define TIM6_DAC_IRQn TIM6_IRQn
#define TIM6_DAC_IRQHandler TIM6_IRQHandler

TIM6_IRQn = 54, /*!< TIM6 global Interrupt */

所以,当产生更新事件后,实际调用的中断处理函数是:TIM6_IRQHandler

可以看到,在bsp的定时器驱动程序中,将这个中断处理函数,重实现为HAL的公共处理

void BTIM_TIMX_INT_IRQHandler(void)
{
HAL_TIM_IRQHandler(&g_timx_handle); /* 定时器中断公共处理函数 */
}

判断发生中断的原因-> 更新事件,HAL里面,清除一些标志位。然后调用中断回调函数HAL_TIM_PeriodElapsedCallback

 // 对这个发生中断的定时器,进行分析,是不是通用定时器发生的输入捕获?输出比较?

/* TIM Update event */
if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_UPDATE) != RESET)
{
if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_UPDATE) != RESET)
{
__HAL_TIM_CLEAR_IT(htim, TIM_IT_UPDATE);
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
htim->PeriodElapsedCallback(htim);
#else
HAL_TIM_PeriodElapsedCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
}
}

这个回调函数,是个弱定义,我们就在自己的bsp驱动程序中实现

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
if (htim->Instance == BTIM_TIMX_INT)
{
LED1_TOGGLE(); /* LED1反转 */
}
}

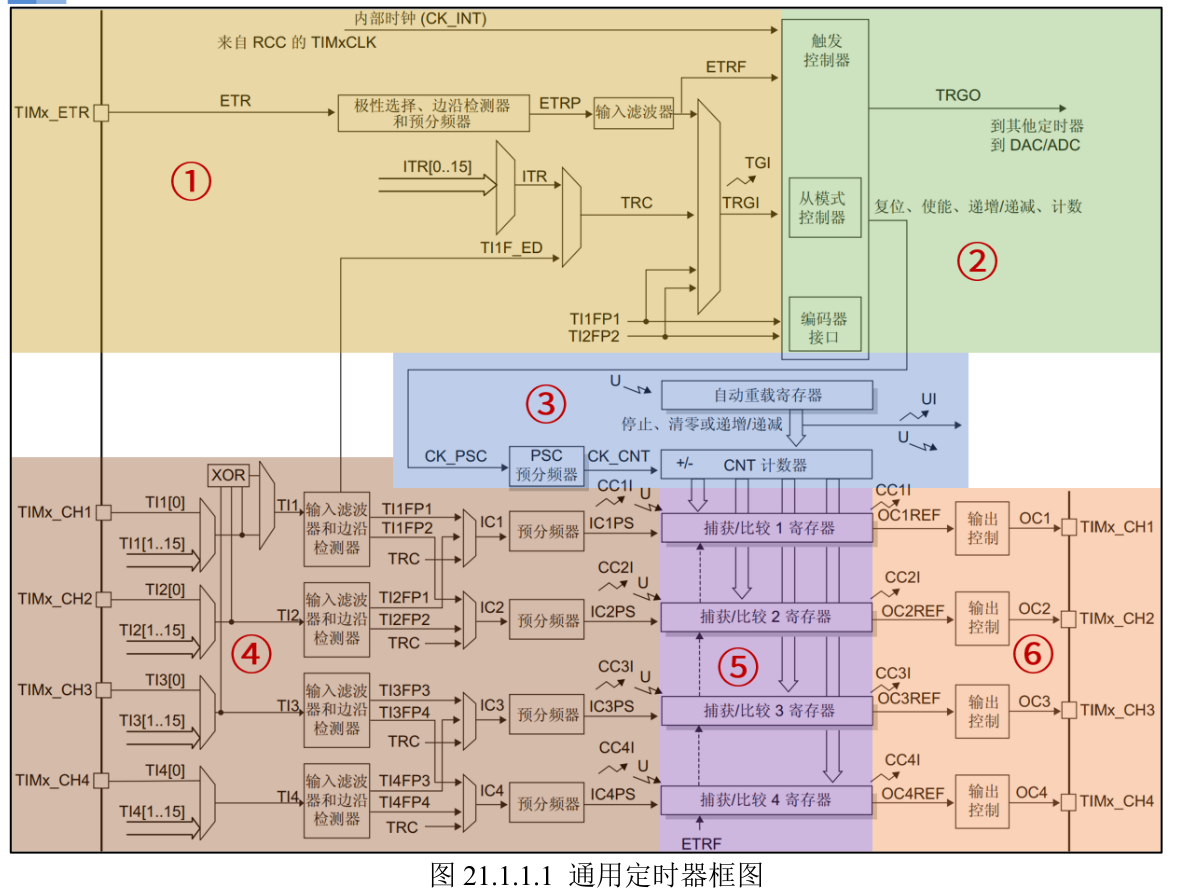
通用定时器(2-5)

和基本定时器区别:多了输入捕获,PWM输出,输出比较,单脉冲模式

下面是组成部分

1. 时钟源选择

  1. 内部时钟(CK_INT)

  2. 外部时钟模式 1:外部输入引脚(TIx),x=1,2(即只能来自于通道 1 或者通道 2)

     外部时钟源信号→IO→TIMx_CH1(或者 TIMx_CH2)
    
  3. 外部时钟模式 2:外部触发输入(ETR)

  4. 内部触发输入(ITRx):使用一个定时器作为另一定时器的预分频器

2. 控制器

3. 时基单元

4. 输入捕获

5. 输入捕获和输出比较公用部分

6. 输出比较

定时器中断实验

  1. TIMx_CR1 (时基单元)
    1. APRE(选择是否自动重载缓冲)
    2. CMS 和 DIR (选择计数模式)
    3. CEN 使能计数器
  2. TIMx_SMCR(从模式控制) (时钟源选择)
    1. SMS (配置输入时钟来源)
  3. TIMx_DIER (DMA/中断使能寄存器) (配置溢出更新中断使能)
    1. UIE
  4. TIMx_SR (状态寄存器) (显示中断标志位,通知产生了中断,需要手动清除)
    1. UIF
  5. TIMx_CNT (计数寄存器)
  6. TIMx_PSC (预分频)
  7. TIMx_ARR (自动重载)

通用定时器(TIM2-TIM5 等)虽然支持 4 种时钟源(内部时钟、外部 TIx、外部 ETR、内部触发 ITRx),但复位后默认选择的是 “内部时钟(CK_INT)”,这是由硬件寄存器的复位值决定的

可以尝试自己直接实现中断处理,最后清除中断flag即可

void liangji_TIM3_IRQHandler(void)
{
//HAL_TIM_IRQHandler(&init_TIM3);
if(__HAL_TIM_GET_FLAG(&init_TIM3, TIM_FLAG_UPDATE))
{
LED1_TOGGLE();
__HAL_TIM_CLEAR_FLAG(&init_TIM3, TIM_FLAG_UPDATE);
}
}

定时器输出PWM波实验

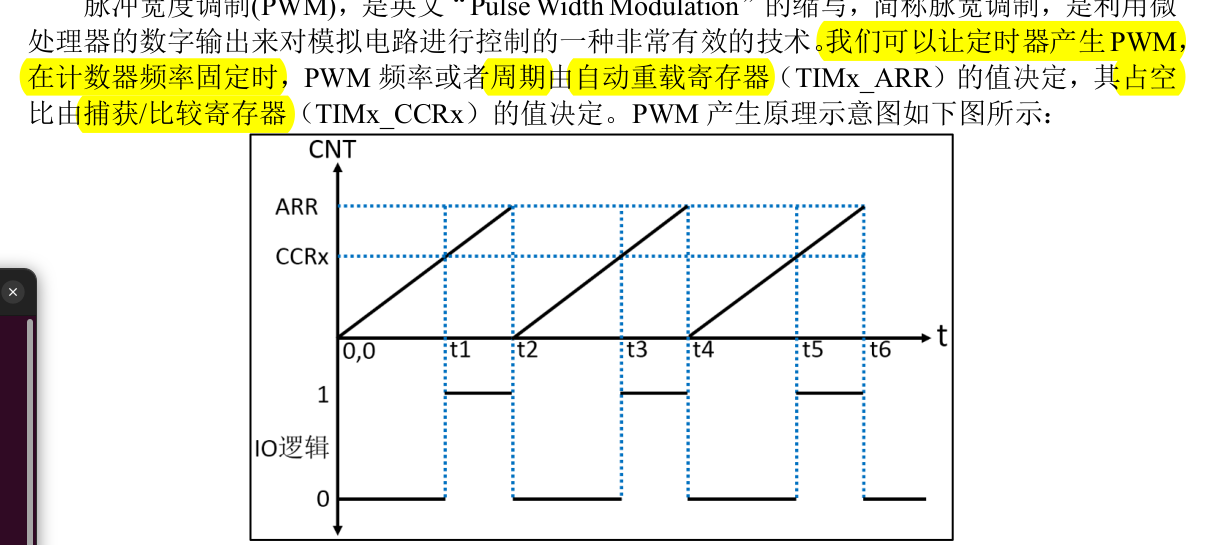
实现原理
alt text

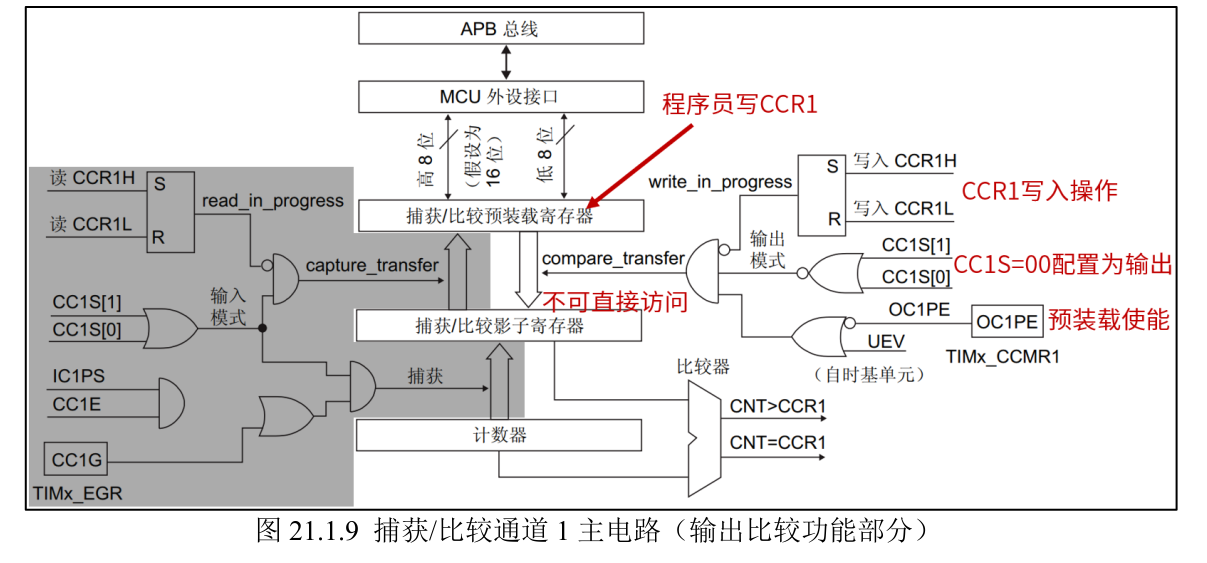
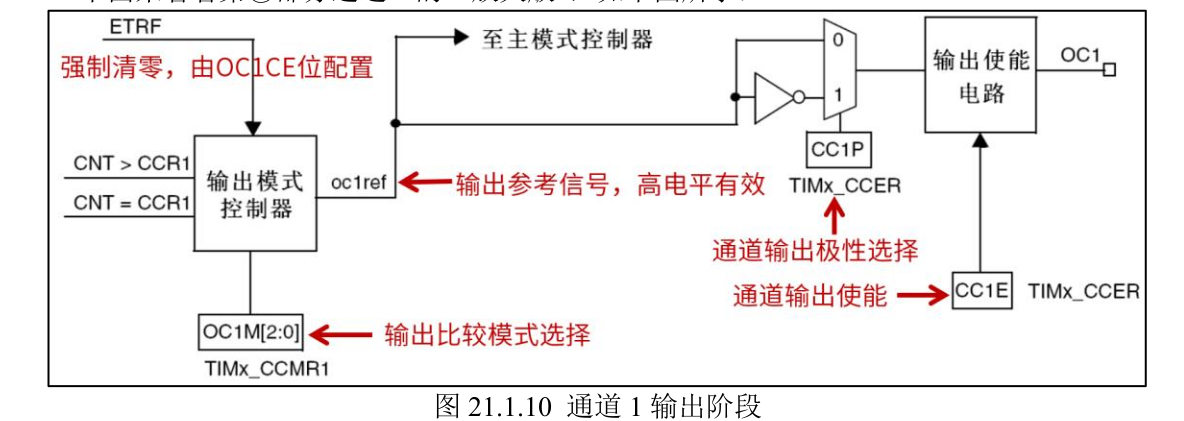
使用寄存器,除了上面的中断用到的基本定时器相关寄存器之外
还有

  1. TIMx_CCMR1/2 (捕获 /比较模式寄 存器)
  2. TIMx_CCER (捕获/比较使能寄存器)
  3. TIMx_CCR1~4 (捕获/比较寄存器)
TIM_HandleTypeDef init_TIM3;
TIM_OC_InitTypeDef init_TIM3_OC;
GPIO_InitTypeDef init_gpio7;
void liangji_init_TIM3_PWM(uint32_t psc, uint32_t period)
{
//enable clk
__HAL_RCC_TIM3_CLK_ENABLE();

//enable NVIC
HAL_NVIC_SetPriority(TIM3_IRQn,2,3);
HAL_NVIC_EnableIRQ(TIM3_IRQn);

//io mux, PA7->TIM3_CH2, REMAP
__HAL_RCC_GPIOB_CLK_ENABLE();
init_gpio7.Pin = GPIO_PIN_5;
init_gpio7.Mode = GPIO_MODE_AF_PP;
init_gpio7.Speed = GPIO_SPEED_FREQ_HIGH;
init_gpio7.Pull = GPIO_PULLUP;
HAL_GPIO_Init(GPIOB, &init_gpio7);

//GTIM_TIMX_PWM_CHY_GPIO_REMAP();
__HAL_RCC_AFIO_CLK_ENABLE();
__HAL_AFIO_REMAP_TIM3_PARTIAL();
//AFIO_BASE


//CLK src sel, default choose ck_int


//config TIM BASE
init_TIM3.Instance = TIM3;
init_TIM3.Init.Prescaler=psc;
init_TIM3.Init.CounterMode=TIM_COUNTERMODE_UP;
init_TIM3.Init.Period=period;
init_TIM3.Init.AutoReloadPreload=TIM_AUTORELOAD_PRELOAD_DISABLE;
//init_TIM3.Channel = HAL_TIM_ACTIVE_CHANNEL_2;
HAL_TIM_PWM_Init(&init_TIM3);

//config TIM compare and output
init_TIM3_OC.OCMode=TIM_OCMODE_PWM1;
init_TIM3_OC.Pulse=period/2;
init_TIM3_OC.OCPolarity=TIM_OCPOLARITY_LOW;
HAL_TIM_PWM_ConfigChannel(&init_TIM3, &init_TIM3_OC, TIM_CHANNEL_2);

//TIM3 IT
//HAL_TIM_Base_Start_IT(&init_TIM3);
HAL_TIM_PWM_Start(&init_TIM3, TIM_CHANNEL_2);

}

void liangji_pwm_led(void)
{
static uint8_t dir = 1;
static uint16_t ledrpwmval = 0;

if (dir)
ledrpwmval++;
else
ledrpwmval--;

//switch
if (ledrpwmval > 300)
dir = 0;
if (ledrpwmval == 0)
dir = 1;

__HAL_TIM_SET_COMPARE(&init_TIM3, TIM_CHANNEL_2, ledrpwmval);

}

注意:关于引脚复用,和引脚重映射,最终你用到那个IO,你就配置那个IO就行了,重映射的原来的那个IO不需要配置了。

TIM3方面

alt text
alt text
alt text
主要配置:
时基
时钟源(无需配置,默认就行)
比较主电路
输出部分

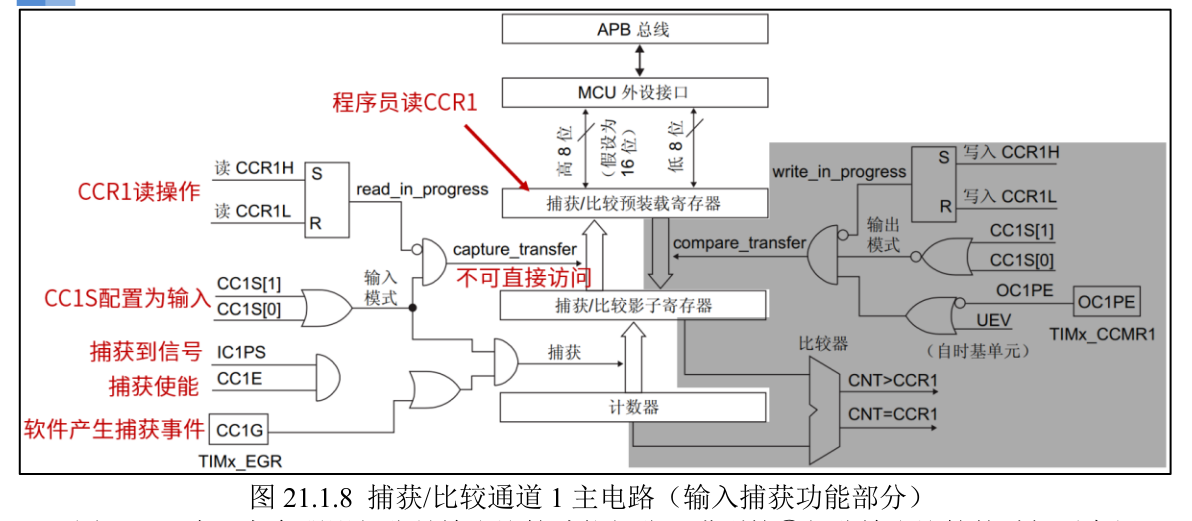
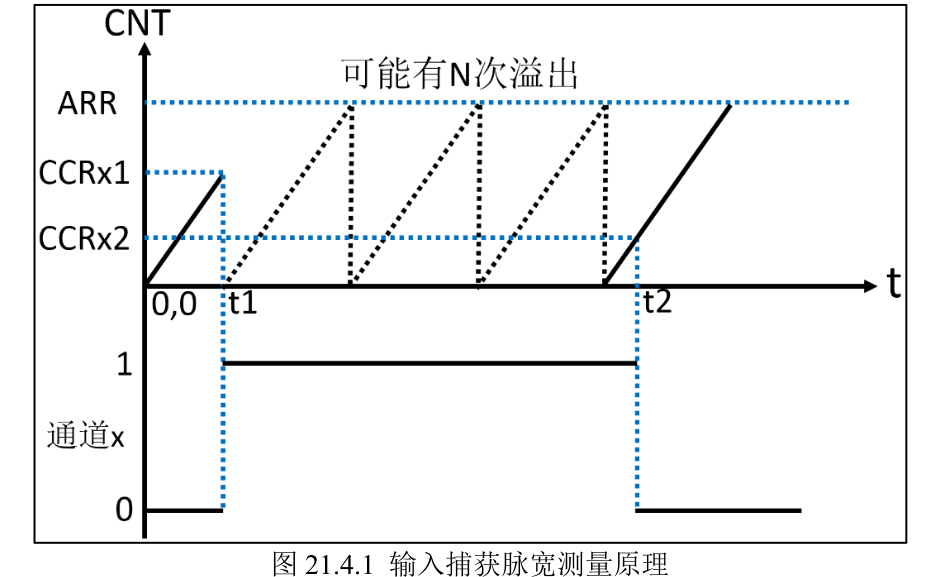
输入捕获实验

alt text
alt text

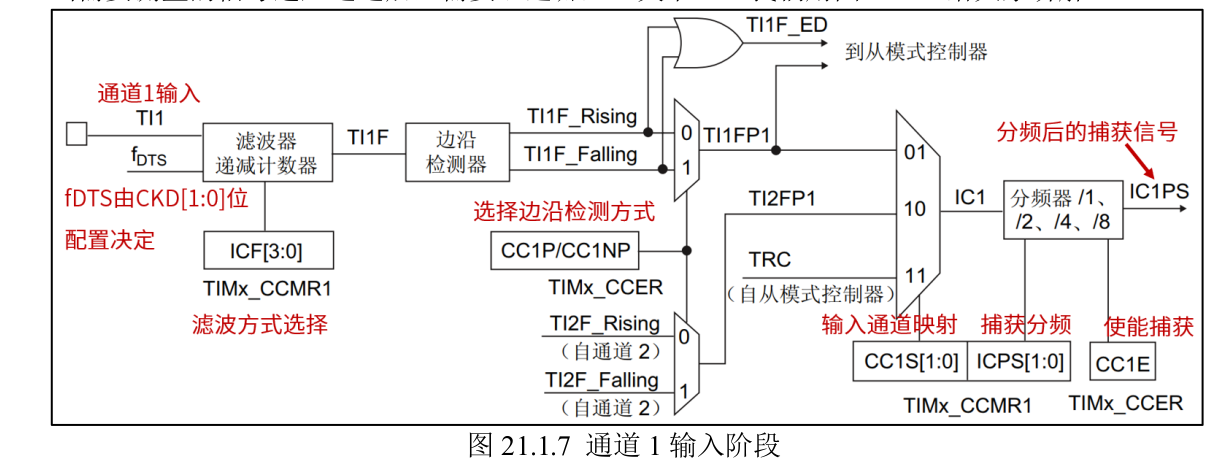
要做的事情

  1. 给TIM时钟
  2. 配置时钟源
  3. 配置输入IO
  4. 配置时基
  5. 配置输入通道
  6. 配置捕获主电路
  7. 配置捕获中断

//TIM COMMON - Capture Project
//PA0 -> TIM5_CH1
TIM_HandleTypeDef init_TIM5;
GPIO_InitTypeDef init_gpio_capture;
TIM_IC_InitTypeDef init_IC;
#define liangji_TIM5_IRQHandler TIM5_IRQHandler
uint8_t g_timxchy_cap_sta = 0; //this count N
uint16_t g_timxchy_cap_val = 0; //count Once cnt < arr
uint16_t count_up = 0;


void liangji_init_TIM5_CAPTURE(uint32_t psc, uint32_t period)
{
//NVIC
HAL_NVIC_SetPriority(TIM5_IRQn,2,3);
HAL_NVIC_EnableIRQ(TIM5_IRQn);

//IO
__HAL_RCC_GPIOA_CLK_ENABLE();
init_gpio_capture.Pin = GPIO_PIN_0;
init_gpio_capture.Mode = GPIO_MODE_AF_PP;
init_gpio_capture.Speed = GPIO_SPEED_FREQ_HIGH;
init_gpio_capture.Pull = GPIO_PULLUP;
HAL_GPIO_Init(GPIOA, &init_gpio_capture);


//enable TIM5 CLK
__HAL_RCC_TIM5_CLK_ENABLE();

//TIM5 CLK SOURCE SEL
//stay Default

//TIM5 TIM BASE
init_TIM5.Instance = TIM5;
init_TIM5.Init.Prescaler=psc;
init_TIM5.Init.CounterMode=TIM_COUNTERMODE_UP;
init_TIM5.Init.Period=period;
init_TIM5.Init.ClockDivision=TIM_CLOCKDIVISION_DIV1;
init_TIM5.Init.AutoReloadPreload=TIM_AUTORELOAD_PRELOAD_DISABLE;
init_TIM5.Channel = HAL_TIM_ACTIVE_CHANNEL_1;
HAL_TIM_IC_Init(&init_TIM5);

//TIM5 Capture
init_IC.ICFilter = 0;//dont use filter
init_IC.ICPrescaler = TIM_ICPSC_DIV1;
init_IC.ICSelection = TIM_ICSELECTION_DIRECTTI;
init_IC.ICPolarity = TIM_ICPOLARITY_RISING;
HAL_TIM_IC_ConfigChannel(&init_TIM5, &init_IC, TIM_CHANNEL_1);

//TIM5 Capture IT and IT
HAL_TIM_IC_Start_IT(&init_TIM5, TIM_CHANNEL_1);
HAL_TIM_Base_Start_IT(&init_TIM5);
}

void liangji_TIM5_Capture(void)
{
if((g_timxchy_cap_sta & 0x80)!= 0)
{
//we get a pulse
uint16_t N = g_timxchy_cap_sta & 0x3F;
N*= 65536;
N+=g_timxchy_cap_val;
printf("HIGH PULSE : %d us \r\n", N);
g_timxchy_cap_sta = 0;
}

//just LED0 TOGGLE
static uint8_t t = 0;
t++;
if(t>20){
t=0;
LED0_TOGGLE();
}

}


void liangji_TIM5_IRQHandler(void)
{
HAL_TIM_IRQHandler(&init_TIM5);
}

/*
Update IT callback
impel in main, toggle led1, and count up ++
HAL_TIM_PeriodElapsedCallback(htim);
*/

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
if (htim->Instance == TIM6){
//LED1_TOGGLE();
} else if (htim->Instance == TIM3){
//LED1_TOGGLE();
} else if (htim->Instance == TIM5) {
if((g_timxchy_cap_sta & 0X80) == 0){
if(g_timxchy_cap_sta & 0X40){
if ((g_timxchy_cap_sta & 0X3F) == 0X3F){
// wait for falling, over the N max, is too long,think it is success, so re-wait for up, give up wait falling
TIM_RESET_CAPTUREPOLARITY(&init_TIM5, TIM_CHANNEL_1);
TIM_SET_CAPTUREPOLARITY(&init_TIM5, TIM_CHANNEL_1, TIM_ICPOLARITY_RISING);
g_timxchy_cap_sta |= 0x80;
g_timxchy_cap_val = 0xffff; //mean: N(max)*arr + N(max)
}
else {
g_timxchy_cap_sta++; //N +1
}
}

}
}
}

/*
HAL_TIM_IC_CaptureCallback(htim);
*/
void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
{
//get up cnt
//set fall detect
if((g_timxchy_cap_sta & 0X80) == 0){
if(g_timxchy_cap_sta & 0X40){ //now 0 1, but now capture falling because when capture up, we detect falling
g_timxchy_cap_sta |= 0x80;
g_timxchy_cap_val = HAL_TIM_ReadCapturedValue(&init_TIM5, TIM_CHANNEL_1);//get falling cnt t2 (t2<arr)
//reset detect up
TIM_RESET_CAPTUREPOLARITY(&init_TIM5, TIM_CHANNEL_1);
TIM_SET_CAPTUREPOLARITY(&init_TIM5, TIM_CHANNEL_1, TIM_ICPOLARITY_RISING);
} else { //now 0 0, wait for up edge, but now capture interupt, so start a new detect
g_timxchy_cap_sta = 0;
g_timxchy_cap_val = 0;
g_timxchy_cap_sta |= 0x40; // set 0 1, we have get up edge
//set polo falling detect, no need to record now cnt t1, because t1 + N*arr + t2 = now
__HAL_TIM_DISABLE(&init_TIM5);
__HAL_TIM_SET_COUNTER(&init_TIM5, 0);
TIM_RESET_CAPTUREPOLARITY(&init_TIM5, TIM_CHANNEL_1);
TIM_SET_CAPTUREPOLARITY(&init_TIM5, TIM_CHANNEL_1, TIM_ICPOLARITY_RISING);
__HAL_TIM_ENABLE(&init_TIM5);
}
}
}

alt text
重点在于在捕获中断和更新事件中断中,统计溢出次数N和上升下降沿。

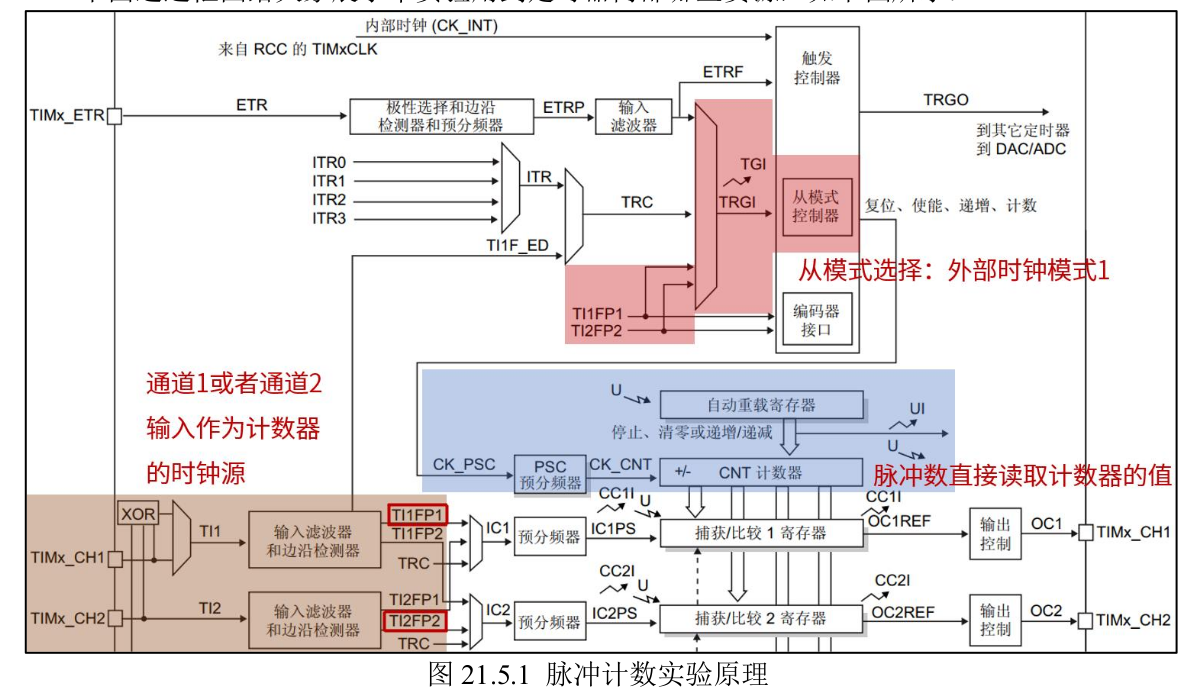
脉冲计数实验

这次我们使用外部时钟模式1, 多一个配置控制器。

alt text

注意所有功能的使能, 中断的使能

  1. 时钟的使能
  2. 输入通道的使能(如果有)
  3. 更新事件中断使能

高级定时器(1,8)