imx6ull 字符设备驱动

驱动开发

终于进入第四章了。

开始学习linux中的三大类驱动:

  • 字符设备驱动
    • 最多
    • gpio,i2c,spi,sound
  • 块设备驱动
    • 更复杂,多数原厂写好直接用
    • 即存储器设备驱动,emmc,nand,sd卡,u盘。以存储块为基础
  • 网络设备驱动
    • 有线/无线

一个设备可以属于多种设备驱动类型

USB WIFI, 使用USB接口,属于字符设备,又能上网,所以属于网络设备驱动。

我们的内核版本是:4.1.15, 支持dts

字符设备驱动开发

这里开始学习linux的字符设备驱动开发框架,用一个虚拟的设备为例,讲解如何进行字符设备驱动开发。如何编写测试app来测试驱动工作是否正常。

字符设备驱动 介绍

定义

  • linux驱动中最基本的一类设备驱动,字符设备就是一个一个字节,按照字节流进行读写操作的设备
    • 读写数据是分先后顺序的。
    • 比如我们最常见的点灯、按键,IIC、SPI,LCD 等等都是字符设备,这些设备的驱动就叫做字符设备驱动

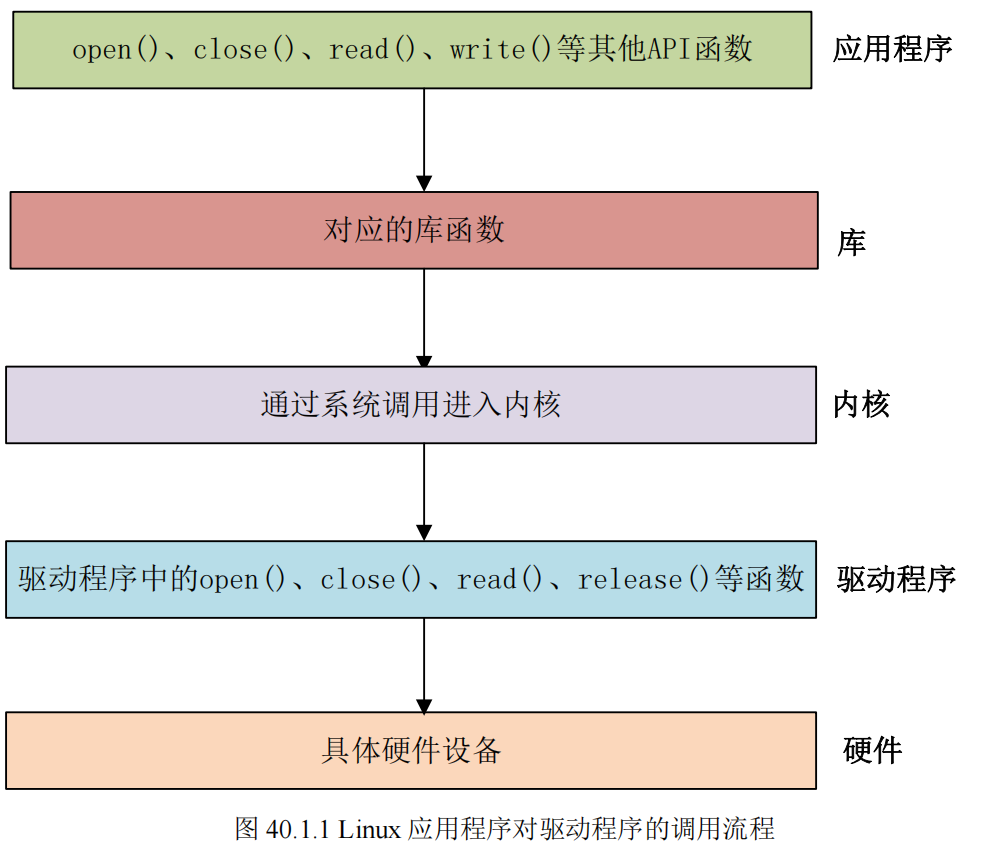
应用 调用 驱动程序 逻辑

alt text

可以看到,实际上,用户态的用户程序,依赖系统调用,调用内核态的驱动程序的

在 Linux 中一切皆为文件,驱动加载成功以后会在“/dev”目录下生成一个相应的文件,应用程序通过对这个名为“/dev/xxx”(xxx 是具体的驱动文件名字)的文件进行相应的操作即可实现对硬件的操作

举例:

  • 现在有个叫做/dev/led 的驱动文件,此文件是 led 灯的驱动文件。
    • (打开关闭设备文件)
      • 应用程序使用 open 函数来打开文件/dev/led,使用完成以后使用 close 函数关闭/dev/led 这个文件。
      • open和 close 就是打开和关闭 led 驱动的函数,
    • (写设备数据)
      • 如果要点亮或关闭 led,那么就使用 write 函数来操作,也就是向此驱动写入数据,这个数据就是要关闭还是要打开 led 的控制参数。
    • (读设备状态)
      • 如果要获取led 灯的状态,就用 read 函数从驱动中读取相应的状态

应用程序运行在用户空间,而 Linux 驱动属于内核的一部分,因此驱动运行于内核空间, 必须使用一个叫做“系统调用”的方法来实现从用户空间“陷入”到内核空间,这样才能实现对底层驱动的操作

open、close、write 和 read 等这些函数是由 C 库提供的,在 Linux 系统中,系统调用作为 C 库的一部分
alt text

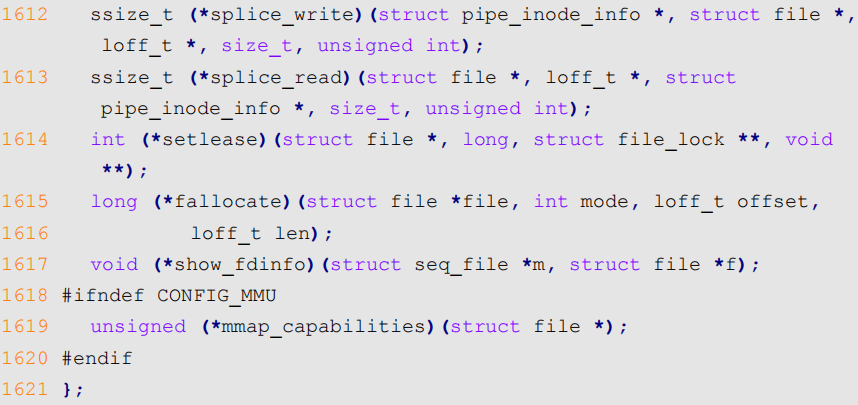
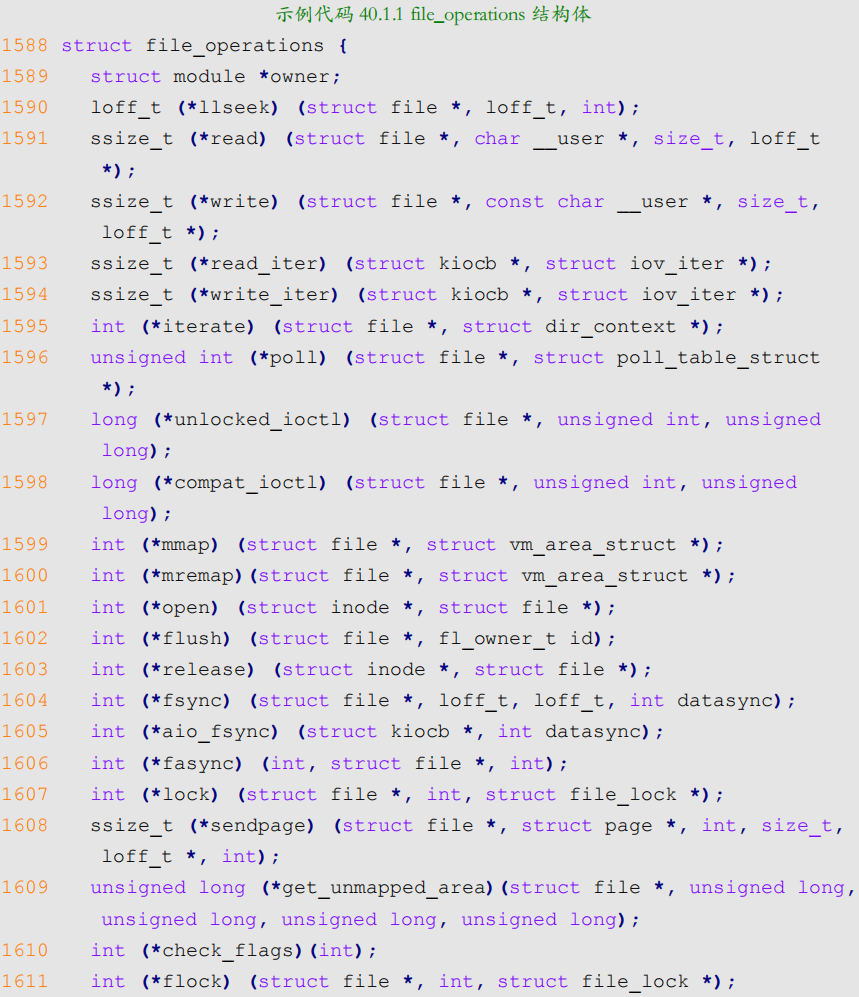
在 Linux 内核文件 include/linux/fs.h 中有个叫做 file_operations 的结构体,此结构体就是 Linux 内核驱动 操作函数 集合
alt text
alt text

常用的函数有:

  • owner
    • 指向struct module变量的指针,一般设置为THIS_MODULE
    • llseek
      • 修改文件当前的读写位置
    • read
      • 读取设备文件
    • write
      • 向设备文件写入/发送数据
    • poll
      • 轮询函数,查询设备是否可以进行非阻塞读写
    • unlocked_ioctl
      • 提供对设备的控制功能,和应用程序中的ioctl函数对应
      • 32位系统上,32位应用程序用这个
    • compat_ioctl
      • 同unlocked_ioctl, 用于64位系统上,32位应用程序用这个函数。
    • mmap
      • 将设备的内存映射到进程空间中(用户空间),一般帧缓冲设备用这个函数
      • 如LCD驱动的显存,将帧缓存(LCD显存)映射到用户空间中后,应用程序可以直接操作显存。不用在用户空间和内核空间来回复制。
    • open
      • 打开设备文件
    • release
      • 释放/关闭设备问及那, 和close对应
    • fasync
      • 刷新待处理的数据,用于将缓冲区的数据刷新到磁盘。
    • aio_fsync
      • 与fasync类似,这个是异步刷新待处理数据

我们在字符设备驱动开发中最主要的工作就是实现上面这些函数,不一定全部都要实现,但是像 open、release、write、read 等都是需要实现的

当然了,具体需要实现哪些函数还是要看具体的驱动要求

字符设备驱动开发步骤

我们编写裸机驱动,就是

  • 使能时钟(打开设备)
  • 根据需要,配置设备寄存器。

在linux驱动开发中,肯定也是要干这些的,只不过,我们需要按照其规定的框架来编写驱动

所以说,学linux驱动开发,重点是学习其驱动框架

驱动模块的 加载/卸载

linux驱动,有两种运行方式:

  • 驱动编译进linux内核
    • linux内核启动后,自动加载驱动程序
  • 驱动编译成模块(这里叫模块,xxx.ko)
    • 扩展名为.ko
    • 内核启动后,insmod加载驱动模块

一般,调试的时候,编译成模块,这样仅需编译驱动代码,无需重新编译整个linux代码。

驱动模块(xxx.ko)有加载(insmod)和卸载(rmmod)两种操作, 我们在编写驱动的时候,需要注册这两种操作函数

module_init(xxx_init);      //注册 模块加载函数
module_exit(xxx_exit); //注册 模块卸载函数
  • 执行 insmod xxx.ko
    • 调用xxx_init()
  • 执行 rmmod xxx.ko
    • 调用xxx_exit()

字符设备驱动模块,加载卸载模板如下

/* 驱动入口函数 */
static int __init xxx_init(void)
{
/* 入口函数具体内容 */
return 0;
}

/* 驱动出口函数 */
static void __exit xxx_exit(void)
{
/* 出口函数具体内容 */
}

/* 将上面两个函数指定为驱动的入口和出口函数 */
module_init(xxx_init);
module_exit(xxx_exit);

注意,入口函数和出口函数,分别使用了__init, __exit来修饰。


当驱动编译完以后,得到xxx.ko

.ko加载命令:insmod / modprobe

有两种命令可以加载驱动模块:

  • insmod
    • 最简单的模块加载命令,用于加载.ko模块
    • 举例:insmod drv.ko
    • 缺点:
      • 不能解决模块的依赖关系
      • 如:drv.ko依赖first.ko, 只能先insmod first.ko, 然后insmod drv.ko
  • modprobe
    • 可以分析模块的依赖关系,然后将所有的依赖模块,加载到内核
    • 支持模块的依赖性分析,错误检查,错误报告功能
    • modprobe 默认会去 /lib/modules/<内核版本>/下查找相应的驱动模块,自己自制的根文件系统,需要手动创建。

.ko卸载命令:rmmod / modprobe

  • rmmod
    • 卸载drv.ko: rmmod drv.ko
  • modprobe
    • 卸载drv.ko: modprobe -r drv.ko

使用 modprobe 命令可以卸载掉驱动模块所依赖的其他模块

前提是这些依赖模块已经没有被其他模块所使用,否则就不能使用 modprobe 来卸载驱动模块。

所以对于模块的卸载,还是推荐使用 rmmod 命令

以上就是内核空间的驱动的加载和卸载,目的是让系统调用能够有东西调用

字符设备的注册与注销

对于字符设备驱动而言

  • 当驱动模块加载成功以后需要注册字符设备
  • 卸载驱动模块的时候也需要注销掉字符设备

注册与注销字符设备的函数原型:

/*
register_chrdev, 注册字符设备,3个参数
1. major 主设备号, linux下每个设备都有一个设备号(主设备号+次设备号)
2. name 设备名, 指向一串字符串
3. fops 指向file_operations结构体的指针, 指向设备的操作函数集合的变量
*/
static inline int register_chrdev(unsigned int major, const char *name,
const struct file_operations *fops)


/*
unregister_chrdev, 注销字符设备,3个参数
1. major 主设备号, linux下每个设备都有一个设备号(主设备号+次设备号)
2. name 设备名, 指向一串字符串
*/
static inline void unregister_chrdev(unsigned int major, const char *name)

一般:

  • 字符设备的注册在驱动模块的入口函数 xxx_init 中进行
  • 字符设备的注销在驱动模块的出口函数 xxx_exit 中进行

模板如下:

static struct file_operations test_fops;    //全局区bss的一块内存

/* 驱动入口函数 */
static int __init xxx_init(void)
{
/* 入口函数具体内容 */
int retvalue = 0;

/* 注册字符设备驱动 */
retvalue = register_chrdev(200, "chrtest", &test_fops);
if(retvalue < 0){
/* 字符设备注册失败,自行处理 */
}
return 0;
}

/* 驱动出口函数 */
static void __exit xxx_exit(void)
{
/* 注销字符设备驱动 */
unregister_chrdev(200, "chrtest");
}

/* 将上面两个函数指定为驱动的入口和出口函数 */
module_init(xxx_init);
module_exit(xxx_exit);

test_fops,static,相当于在全局区申请了一块内存,存放操作函数的地址。

注册设备的主设备号,设成200,具体需要cat /proc/devices 来查看已经被占用的设备号

unregister 注销major=200的设备

画图说明

前面说了,要在驱动程序的入口函数里面,增加注册字符设备,那么此时的调用逻辑是:

  • insmod xxx.ko
    • kernel调用module_init(xxx_init),注册驱动的入口函数。
      • 入口函数里面注册了字符设备,指定了设备号,设备名,操作方法内存地址
用户空间 (User Space)             |          内核空间 (Kernel Space)
---------------------------------------|-------------------------------------------
|
1. 执行命令: | 3. 系统调用处理 (sys_init_module):
$ insmod xxx.ko | [ 分配内存 ] -> [ 拷贝驱动代码到内核 ]
| | |
v | v
2. 调用系统调用: | 4. 符号重定位 (Relocation):
init_module() ------------------> | [ 把驱动里的函数地址和内核真正地址对齐 ]
| |
| v
| 5. 寻找入口点 (The "Drawer"):
+---------------------------+ | 内核去查 ELF 文件的 .initcall.init 段
| xxx.ko 文件 (ELF格式) | | 找到 module_init(xxx_init) 记下的地址
| | | |
| [.text] -> 代码逻辑 | | v
| [.data] -> 全局变量 | | 6. 真正跳转执行 (The Jump):
| [.init] -> [xxx_init] <---------|----- 执行 xxx_init() <-- 【你的代码在这里运行】
+---------------------------+ | |
| v
| 7. 卸磨杀驴 (Memory Cleanup):
| 执行完后,释放带有 __init 标记的内存
| (xxx_init 的代码从内存中被抹掉)
---------------------------------------|-------------------------------------------

实现设备的具体操作函数

这里完成对操作方法变量的初始化, 设置好针对chrtest设备的操作函数。(我们前面在入口函数里面注册了一个chrdev字符设备,名字叫chrtest)。

在初始化操作函数之前,要分析一下需求,即 要对chrtest这个设备,进行哪些操作

假设有如下需求:

  • 对chrtest设备进行 打开/关闭操作
    • 打开,关闭,是最基本的要求。所有设备都得提供打开关闭功能
    • 需要实现:file_operations中的: open 和 release
  • 对chrtest设备进行 读写操作
    • chrtest内部有一段内存,要通过read,write, 来进行读写

    • 要实现: file_operations 中的 open 和 release

实现

/* 打开设备 */
static int chrtest_open(struct inode *inode, struct file *filp)
{
/* 用户实现具体功能 */
return 0;
}

/* 从设备读取 */
static ssize_t chrtest_read(struct file *filp,
char __user *buf,
size_t cnt, loff_t *offt)
{
/* 用户实现具体功能 */
return 0;
}

/* 向设备写数据 */
static ssize_t chrtest_write(struct file *filp,
const char __user *buf,
size_t cnt, loff_t *offt)
{
/* 用户实现具体功能 */
return 0;
}

/* 关闭/释放设备 */
static int chrtest_release(struct inode *inode, struct file *filp)
{
/* 用户实现具体功能 */
return 0;
}

static struct file_operations test_fops = {
.owner = THIS_MODULE,
.open = chrtest_open,
.read = chrtest_read,
.write = chrtest_write,
.release = chrtest_release,
};

//后面就是前面的
// static 的操作函数集合变量
// 入口函数
// 出口函数
// 加载模块
// 卸载模块

添加LICENSE和作者信息

最后就是要在驱动中加入LICENSE信息和作者信息。

LICENSE必须添加,否则编译会报错。

添加方法

  • MODULE_LICENSE()
    • 添加模块LICENSE信息
  • MODULE_AUTHOR()
    • 添加模块作者信息

示例

//... 以上是前面写的驱动代码

MODULE_LICENSE("GPL");
MODULE_AUTHOR("liangji");

linux设备号

设备号组成

为了方便管理,Linux 中每个设备都有一个设备号,设备号由主设备号和次设备号两部分
组成:

  • 设备号
    • 主设备号
      • 表示某一个具体的驱动
    • 次设备号
      • 表示使用这个驱动的各个设备

linux内核提供dev_t类型表示设备号, 定义在include/linux/types.h

typedef __u32 __kernel_dev_t;
typedef __kernel_dev_t dev_t;

//include/uapi/asm-generic/int-ll64.h
typedef unsigned int __u32; //所以本质上__u32, 是一个32位的变量

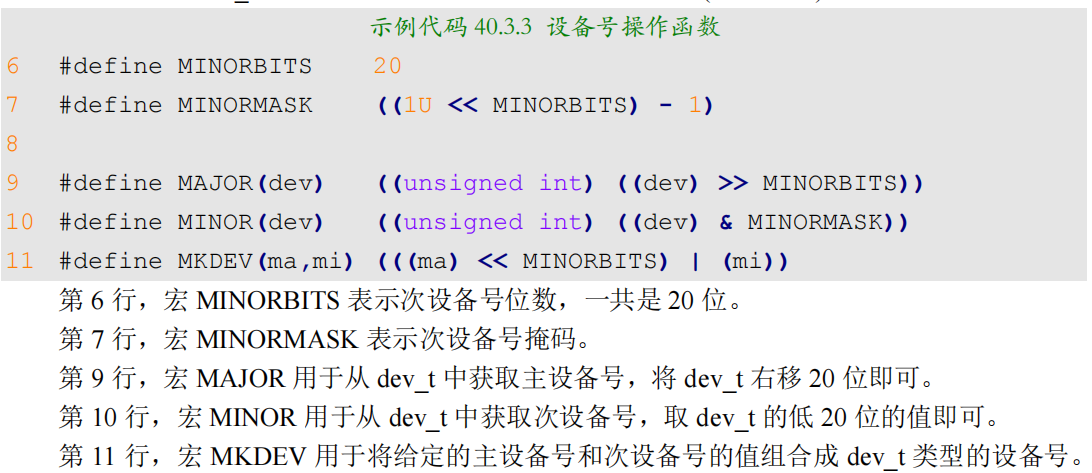
dev_t == uint32, 高12位为主设备号, 低20位为次设备号

所以,linux系统中,主设备号范围0-4095,我们在入口出口函数里面注册注销字符设备的时候,填写的主设备号,表示驱动程序,只能在这个范围内

include/linux/kdev_t.h中提供了关于设备号的宏操作函数
alt text

设备号分配

主要有两种分配方式

  • 静态分配设备号
    • 前面我们注册字符设备register_chrdev()时手动指定主设备号200
    • 需要cat /proc/devices 查看系统已经占用了哪些主设备号
    • 容易出现冲突
  • 动态分配设备号
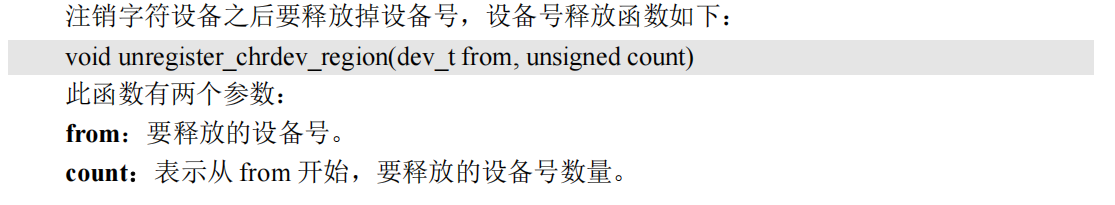
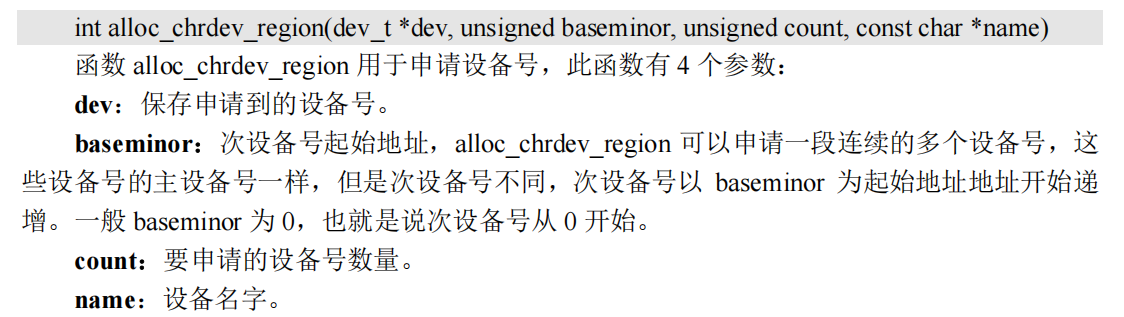
    • 注册字符设备之前,先申请一个设备号,系统返回一个没有使用的,卸载驱动的时候释放设备号即可
    • alt text
    • alt text

chrdevbase 字符设备驱动开发实验

他这个实验,设计一个虚拟的设备,然后用用户态的程序,来根据系统调用的规范,来调用驱动程序,驱动字符设备

驱动程序chrdevbase.c

#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
/***************************************************************
Copyright © ALIENTEK Co., Ltd. 1998-2029. All rights reserved.
文件名 : chrdevbase.c
作者 : 左忠凯
版本 : V1.0
描述 : chrdevbase驱动文件。
其他 : 无
论坛 : www.openedv.com
日志 : 初版V1.0 2019/1/30 左忠凯创建
***************************************************************/

#define CHRDEVBASE_MAJOR 200 /* 主设备号 */
#define CHRDEVBASE_NAME "chrdevbase" /* 设备名 */

static char readbuf[100]; /* 读缓冲区 */
static char writebuf[100]; /* 写缓冲区 */
static char kerneldata[] = {"kernel data!"};

/*
* @description : 打开设备
* @param - inode : 传递给驱动的inode
* @param - filp : 设备文件,file结构体有个叫做private_data的成员变量
* 一般在open的时候将private_data指向设备结构体。
* @return : 0 成功;其他 失败
*/
static int chrdevbase_open(struct inode *inode, struct file *filp)
{
//printk(">>>>>>>>>>>>>>>>>>>>>>>>>>>>>chrdevbase open!\r\n");
return 0;
}

/*
* @description : 从设备读取数据
* @param - filp : 要打开的设备文件(文件描述符)
* @param - buf : 返回给用户空间的数据缓冲区
* @param - cnt : 要读取的数据长度
* @param - offt : 相对于文件首地址的偏移
* @return : 读取的字节数,如果为负值,表示读取失败
*/
static ssize_t chrdevbase_read(struct file *filp, char __user *buf, size_t cnt, loff_t *offt)
{
int retvalue = 0;

/* 向用户空间发送数据 */
memcpy(readbuf, kerneldata, sizeof(kerneldata));
//printk(KERN_ERR "kernel start copy to user\n");
retvalue = copy_to_user(buf, readbuf, cnt);
if(retvalue == 0){
printk("kernel senddata ok!\r\n");
}else{
printk("kernel senddata failed!\r\n");
}

//printk("chrdevbase read!\r\n");
return 0;
}

/*
* @description : 向设备写数据
* @param - filp : 设备文件,表示打开的文件描述符
* @param - buf : 要写给设备写入的数据
* @param - cnt : 要写入的数据长度
* @param - offt : 相对于文件首地址的偏移
* @return : 写入的字节数,如果为负值,表示写入失败
*/
static ssize_t chrdevbase_write(struct file *filp, const char __user *buf, size_t cnt, loff_t *offt)
{
int retvalue = 0;
/* 接收用户空间传递给内核的数据并且打印出来 */
retvalue = copy_from_user(writebuf, buf, cnt);
if(retvalue == 0){
printk("kernel recevdata:%s\r\n", writebuf);
}else{
printk("kernel recevdata failed!\r\n");
}

//printk("chrdevbase write!\r\n");
return 0;
}

/*
* @description : 关闭/释放设备
* @param - filp : 要关闭的设备文件(文件描述符)
* @return : 0 成功;其他 失败
*/
static int chrdevbase_release(struct inode *inode, struct file *filp)
{
//printk(">>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>>chrdevbase release!\r\n");
return 0;
}

/*
* 设备操作函数结构体
*/
static struct file_operations chrdevbase_fops = {
.owner = THIS_MODULE,
.open = chrdevbase_open,
.read = chrdevbase_read,
.write = chrdevbase_write,
.release = chrdevbase_release,
};

/*
* @description : 驱动入口函数
* @param : 无
* @return : 0 成功;其他 失败
*/
static int __init chrdevbase_init(void)
{
int retvalue = 0;

/* 注册字符设备驱动 */
retvalue = register_chrdev(CHRDEVBASE_MAJOR, CHRDEVBASE_NAME, &chrdevbase_fops);
if(retvalue < 0){
printk("chrdevbase driver register failed\r\n");
}
printk("chrdevbase init!\r\n");
return 0;
}

/*
* @description : 驱动出口函数
* @param : 无
* @return : 无
*/
static void __exit chrdevbase_exit(void)
{
/* 注销字符设备驱动 */
unregister_chrdev(CHRDEVBASE_MAJOR, CHRDEVBASE_NAME);
printk("chrdevbase exit!\r\n");
}

/*
* 将上面两个函数指定为驱动的入口和出口函数
*/
module_init(chrdevbase_init);
module_exit(chrdevbase_exit);

/*
* LICENSE和作者信息
*/
MODULE_LICENSE("GPL");
MODULE_AUTHOR("zuozhongkai");

用户态的应用测试程序,chrdevbaseApp.c

#include "stdio.h"
#include "unistd.h"
#include "sys/types.h"
#include "sys/stat.h"
#include "fcntl.h"
#include "stdlib.h"
#include "string.h"
/***************************************************************
Copyright © ALIENTEK Co., Ltd. 1998-2029. All rights reserved.
文件名 : chrdevbaseApp.c
作者 : 左忠凯
版本 : V1.0
描述 : chrdevbase驱测试APP。
其他 : 使用方法:./chrdevbase /dev/chrdevbase <1>|<2>
argv[2] 1:读文件
argv[2] 2:写文件
论坛 : www.openedv.com
日志 : 初版V1.0 2019/1/30 左忠凯创建
***************************************************************/

static char usrdata[] = {"usr liangji!"};
static char usrdata2[] = {"usr wugt!"};

/*
* @description : main主程序
* @param - argc : argv数组元素个数
* @param - argv : 具体参数
* @return : 0 成功;其他 失败
*/
int main(int argc, char *argv[])
{
int fd, retvalue;
char *filename;
char readbuf[100], writebuf[100];

if(argc != 3){
printf("Error Usage!\r\n");
return -1;
}

filename = argv[1];

/* 打开驱动文件 */
fd = open(filename, O_RDWR);
if(fd < 0){
printf("Can't open file %s\r\n", filename);
return -1;
}

if(atoi(argv[2]) == 1){ /* 从驱动文件读取数据 */
retvalue = read(fd, readbuf, 50);
if(retvalue < 0){
printf("read file %s failed!\r\n", filename);
}else{
/* 读取成功,打印出读取成功的数据 */
printf("read data:%s\r\n",readbuf);
}
}

if(atoi(argv[2]) == 2){
/* 向设备驱动写数据 */
memcpy(writebuf, usrdata, sizeof(usrdata));
retvalue = write(fd, writebuf, 50);
if(retvalue < 0){
printf("write file %s failed!\r\n", filename);
}
}

if(atoi(argv[2]) == 3){
/* 向设备驱动写数据 */
memcpy(writebuf, usrdata2, sizeof(usrdata2));
retvalue = write(fd, writebuf, 50);
if(retvalue < 0){
printf("write file %s failed!\r\n", filename);
}
}


/* 关闭设备 */
retvalue = close(fd);
if(retvalue < 0){
printf("Can't close file %s\r\n", filename);
return -1;
}

return 0;
}

Makefile,因为驱动在内核编译环境外面,所以单独写了一个Makefile脚本, 后面有空再系统学习Makefile语法

KERNELDIR := /home/liangji/linux/kernel/my_linux/linux-imx-rel_imx_4.1.15_2.1.0_ga
CURRENT_PATH := $(shell pwd)
obj-m := chrdevbase.o

build: kernel_modules

kernel_modules:
$(MAKE) -C $(KERNELDIR) M=$(CURRENT_PATH) modules
clean:
$(MAKE) -C $(KERNELDIR) M=$(CURRENT_PATH) clean

printk函数分析

这个是linux内核打印日志的函数,需要注意的是,它里面对日志消息级别进行了分类,一共8个消息级别,定义在include/linux/kern_levels.h

#define KERN_SOH "\001"
#define KERN_EMERG KERN_SOH "0" /* 紧急事件,一般是内核崩溃 */
#define KERN_ALERT KERN_SOH "1" /* 必须立即采取行动 */
#define KERN_CRIT KERN_SOH "2" /* 临界条件,比如严重的软件或硬件错误*/
#define KERN_ERR KERN_SOH "3" /* 错误状态,一般设备驱动程序中使用KERN_ERR 报告硬件错误 */
#define KERN_WARNING KERN_SOH "4" /* 警告信息,不会对系统造成严重影响 */
#define KERN_NOTICE KERN_SOH "5" /* 有必要进行提示的一些信息 */
#define KERN_INFO KERN_SOH "6" /* 提示性的信息 */
#define KERN_DEBUG KERN_SOH "7" /* 调试信息

0优先级最高,7优先级最低,和中断优先级一样
注意:rtos的任务优先级是反过来的

使用格式

printk(KERN_EMERG "gsmi: Log Shutdown Reason\n");

//如果不指定日志等级,则是默认
#define MESSAGE_LOGLEVEL_DEFAULT 4

显示等级

#define CONSOLE_LOGLEVEL_DEFAULT 7  //优先级高于这个才能在控制台显示。

驱动方法的参数分析

驱动内的open方法,有一个参数是 flip, 里面有一个叫做private_data的成员变量,一般在驱动中,把private_data指向设备结构体,用来存放一些设备的属性。

测试

加载ko模块

启动linux系统后,需要加载驱动程序:

  • insmode
    • 因为我们的驱动没有依赖驱动,直接insmod即可
  • modprobe
    • 我们如果要用modprobe来加载驱动程序,需要把我们的ko模块,放到/lib/module/<内核版本>。不然使用不了。
    • 提示无法打开modules.dep,没有这个文件,需要执行depmod指令来生成,这个就当是个环境,由busybox提供depmod工具

lsmod 可以查看当前系统中已经加载的驱动模块(注意是模块,也就是ko)

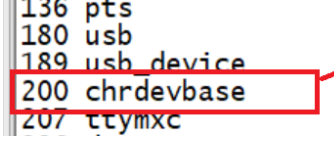
我们在驱动里面注册了可以在用户空间照应的字符设备,通过下面就可以看到,驱动程序确实已经把chrdevbase设备注册进系统了

cat /proc/devices //查看当前的系统设备

alt text

以上,内核空间的准备已经结束了,我们在内核空间内,加载了驱动程序,注册了设备。

创建设备文件

下面开始,要开始准备用户空间的东西

驱动加载成功需要在/dev目录下创建一个与之对应的设备节点文件,应用程序需要通过这个设备节点文件来完成对设备的具体操作

mknod /dev/chrdevbase c 200 0
//mknod 是创建节点命令
// /dev/chrdevbase是要创建的节点文件
// c表示这是一个字符设备
// 200是这个设备的主设备号
// 0是这个设备的次设备号

执行测试即可

下面就可以开始用用户空间的测试程序,通过对设备节点文件进行系统调用,从而实现对内核空间驱动程序的调用。

关于,用户程序,系统调用,设备节点,设备,驱动程序,内核他们之间的关系,后面有时间再分析。